适用场景
线首板件自动对中;机器人二次取料;不同车型柔性定位
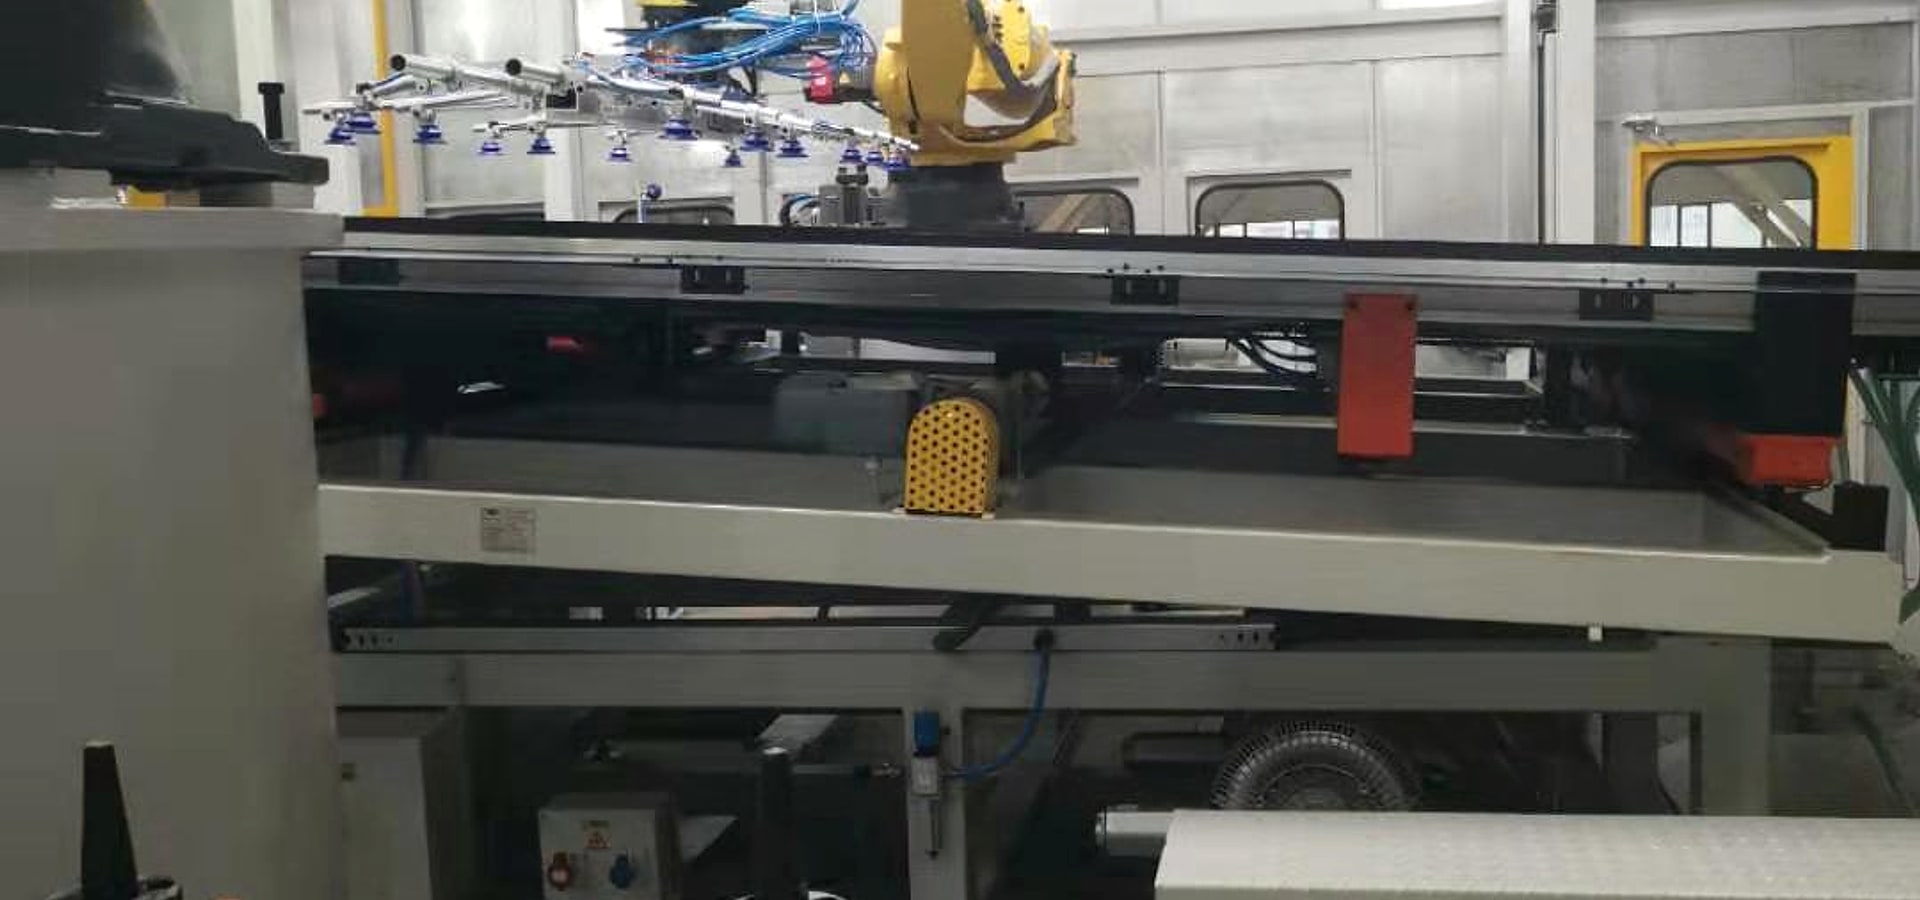
线首板件自动对中;机器人二次取料;不同车型柔性定位
根据板件基准、尺寸范围和表面要求确定定位方式。
板件数模、定位基准、尺寸范围、目标精度、节拍、取料姿态和机器人型号
MULTIWIN · CENTERING SYSTEM
在机器人上料或工艺处理前对板件进行对中和姿态校正,为后续抓取和冲压建立稳定位置。
根据板件基准、尺寸范围和表面要求确定定位方式。
对中机构、检测元件和机器人取料轨迹协同设计。
定位精度、重复性、换型和异常退出在试生产中验证。
对中定位要先确定板件基准和允许接触区域,再设计挡块、侧推、夹持或吸附动作,避免定位过程中造成擦伤和姿态偏移。
多车型共线时应明确尺寸范围、换型标识、程序调用和异常退出位置,并让机器人取料轨迹与定位完成信号互锁。
验收建议记录不同板件、不同油膜和连续运行状态下的重复性与取料成功情况。
PROJECT CHECKLIST
01根据板件基准、尺寸范围和表面要求确定定位方式。
02对中机构、检测元件和机器人取料轨迹协同设计。
03定位精度、重复性、换型和异常退出在试生产中验证。
04咨询时建议提供:板件数模、定位基准、尺寸范围、目标精度、节拍、取料姿态和机器人型号
需要进一步确认?