适用场景
机床或工艺设备自动上下料;人工工位自动化改造;零件姿态转换与搬运
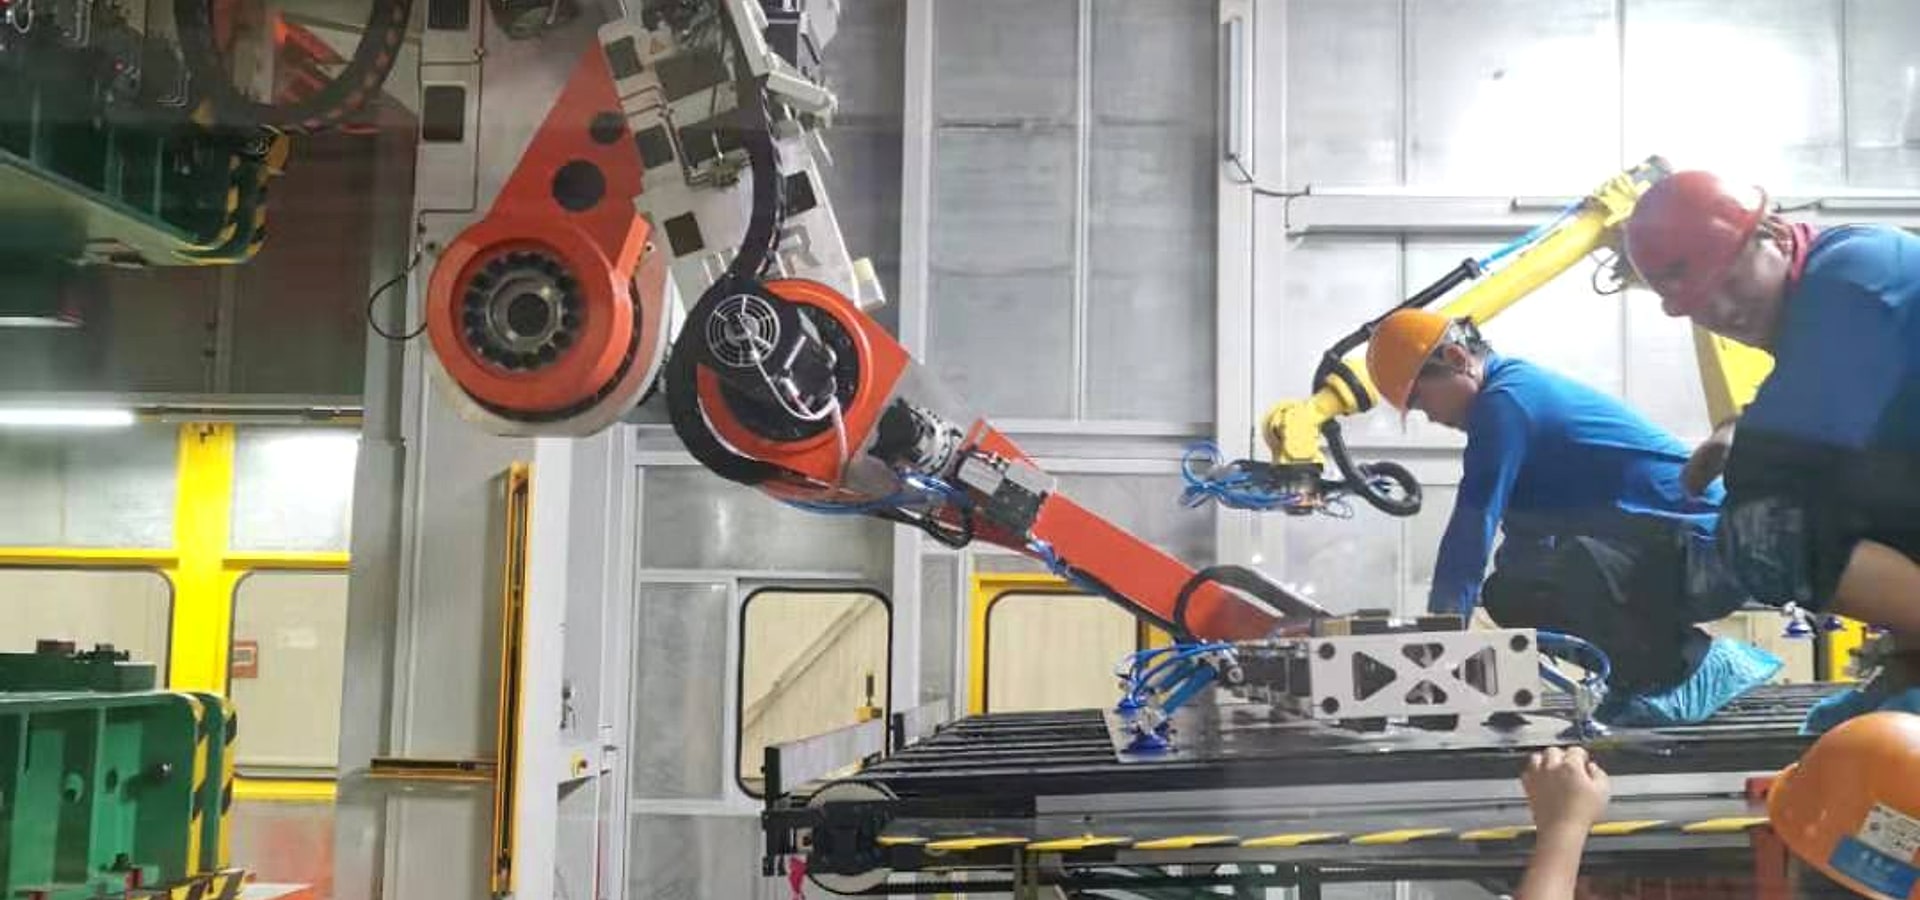
机床或工艺设备自动上下料;人工工位自动化改造;零件姿态转换与搬运
按取料位置、放料位置、姿态和节拍确定执行机构。
零件数模和重量、上下料位置、工艺节拍、设备接口、现场布局和安全要求
MULTIWIN · LOADING & UNLOADING
围绕零件或物料的自动取放、姿态转换和工位衔接,定制机器人、机械手及配套上料下料单元。
按取料位置、放料位置、姿态和节拍确定执行机构。
可组合机器人、夹具、输送、定位、检测和缓存设备。
人员操作、安全防护、异常处理和设备联锁统一规划。
上下料设备的核心不是单个机械手,而是取料、定位、放料、确认和异常退出的完整循环;动作顺序应与上游设备和下游工艺共同确定。
对于零件姿态转换或空间受限工位,要同时校核夹具开合、机器人可达范围、碰撞边界和人工维护通道。
交付时按单步动作、自动循环、空料/满料、异常复位和安全门联锁逐项验证。
PROJECT CHECKLIST
01按取料位置、放料位置、姿态和节拍确定执行机构。
02可组合机器人、夹具、输送、定位、检测和缓存设备。
03人员操作、安全防护、异常处理和设备联锁统一规划。
04咨询时建议提供:零件数模和重量、上下料位置、工艺节拍、设备接口、现场布局和安全要求
需要进一步确认?