适用场景
多工位压力机;三次元机械手生产线;连续工位之间的板件传输
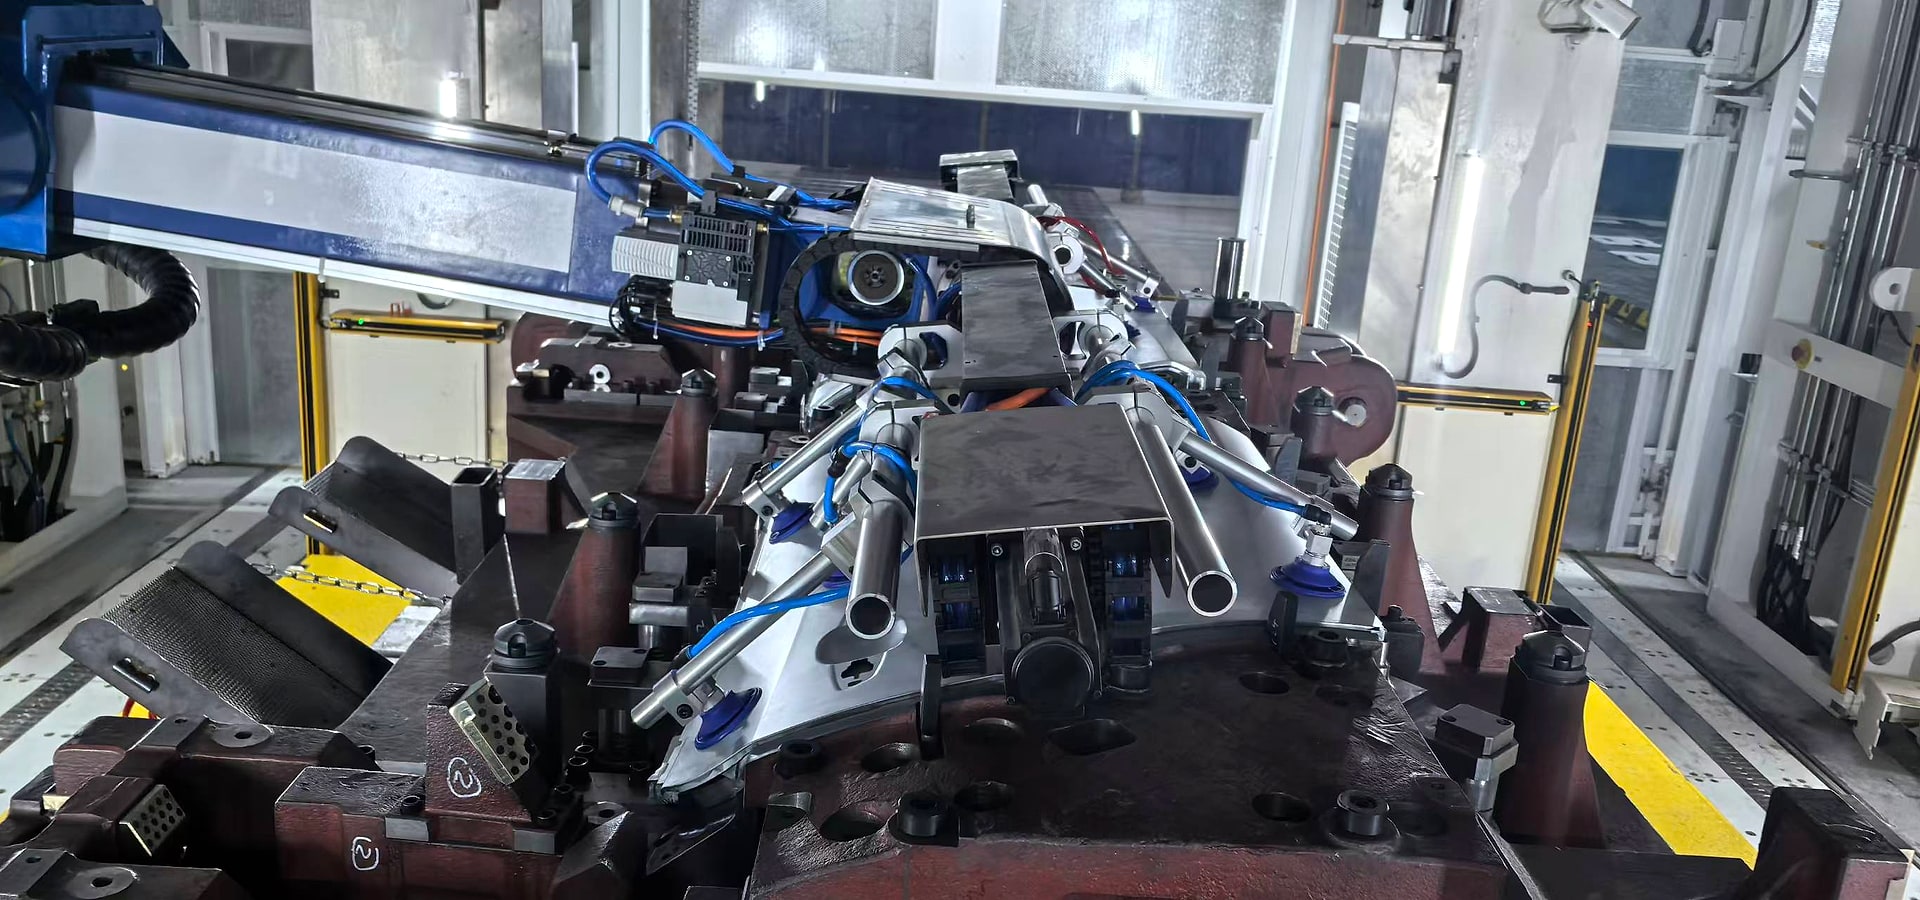
多工位压力机;三次元机械手生产线;连续工位之间的板件传输
根据工位数、夹持位置和传输轨迹确定横杆、夹钳及定位结构。
工位布局、模具图、板件数模、传输轨迹、节拍、夹持位置和接口要求
CONFIGURATION & DELIVERY
用于多工位压力机或三次元机械手系统中的板件夹持与传输,并按工位动作、板件形状和模具空间定制。
根据工位数、夹持位置和传输轨迹确定横杆、夹钳及定位结构。
兼顾模具空间、干涉边界、开合动作和换型需求。
吸附、夹持、定位和到位检测可按工艺要求组合。
多工位系统需要把各工位的取件、放件、抬升、旋转和返回轨迹放在同一套节拍逻辑中校核,避免单个夹钳满足而整线干涉。
对于矩形或异形板件,可结合板件重心、边缘可夹持区域和模具开口确定夹持点;夹持件、吸盘和支撑件的组合应留出换型与维护空间。
设计阶段先冻结工位布局、模具边界和接口,再进行样件动作验证、信号联调和试生产确认。
适用场景
PROJECT CHECKLIST
01根据工位数、夹持位置和传输轨迹确定横杆、夹钳及定位结构。
02兼顾模具空间、干涉边界、开合动作和换型需求。
03吸附、夹持、定位和到位检测可按工艺要求组合。
04咨询时建议提供:工位布局、模具图、板件数模、传输轨迹、节拍、夹持位置和接口要求
需要进一步确认?