适用场景
专用装配或加工;机器人搬运夹具;特殊形状零件夹持
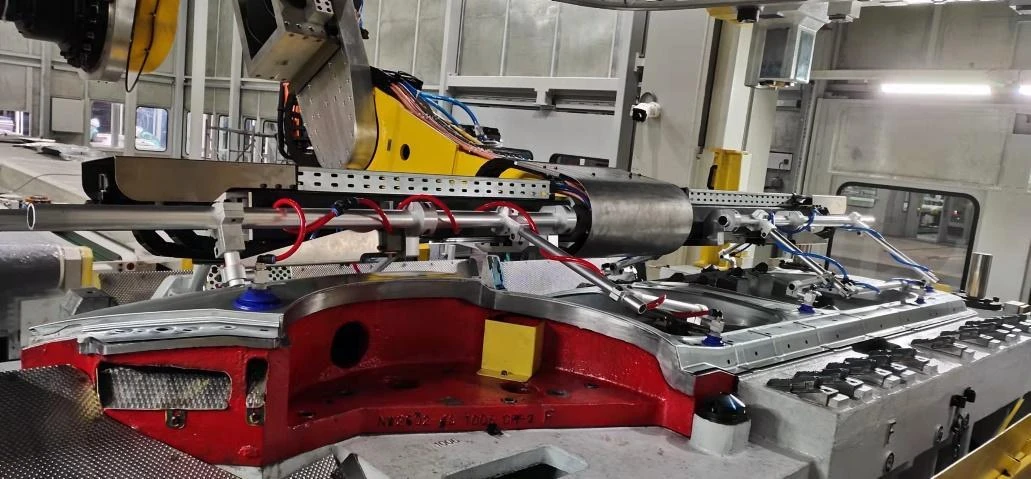
专用装配或加工;机器人搬运夹具;特殊形状零件夹持
根据定位基准、受力和工艺动作设计夹紧结构。
零件图、定位基准、夹紧力、节拍、换型方式、精度、动力条件和安全要求
MULTIWIN · SPECIAL FIXTURE
针对特定零件和工艺设计专用夹具,在满足夹紧力和定位精度的同时兼顾换型、维护和安全。
根据定位基准、受力和工艺动作设计夹紧结构。
明确共用部分、专用部分、换型方式和防错要求。
在制造前完成图纸会签、关键接口和安全风险确认。
专用夹具应把零件基准、夹紧力、动作顺序和操作者可见性写入设计输入,避免只按外形做出无法维护或无法防错的结构。
如果夹具服务于机器人或自动线,还要同步确认法兰/底座接口、开合信号、掉电状态、检修工具和安全距离。
样件验证后再冻结加工图纸,重点检查夹紧稳定、表面保护、换型重复性和误操作后的安全状态。
PROJECT CHECKLIST
01根据定位基准、受力和工艺动作设计夹紧结构。
02明确共用部分、专用部分、换型方式和防错要求。
03在制造前完成图纸会签、关键接口和安全风险确认。
04咨询时建议提供:零件图、定位基准、夹紧力、节拍、换型方式、精度、动力条件和安全要求
需要进一步确认?