适用场景
机器人串联冲压线;压机间距较大的传输工位;进口七轴替换与备件保障
机器人串联冲压线;压机间距较大的传输工位;进口七轴替换与备件保障
行程、负载、端部厚度和安装接口依据机器人与压机布局确定。
机器人型号、压机间距、板件尺寸与重量、目标行程、节拍、控制系统和接口图
MULTIWIN · LINEAR SEVENTH AXIS
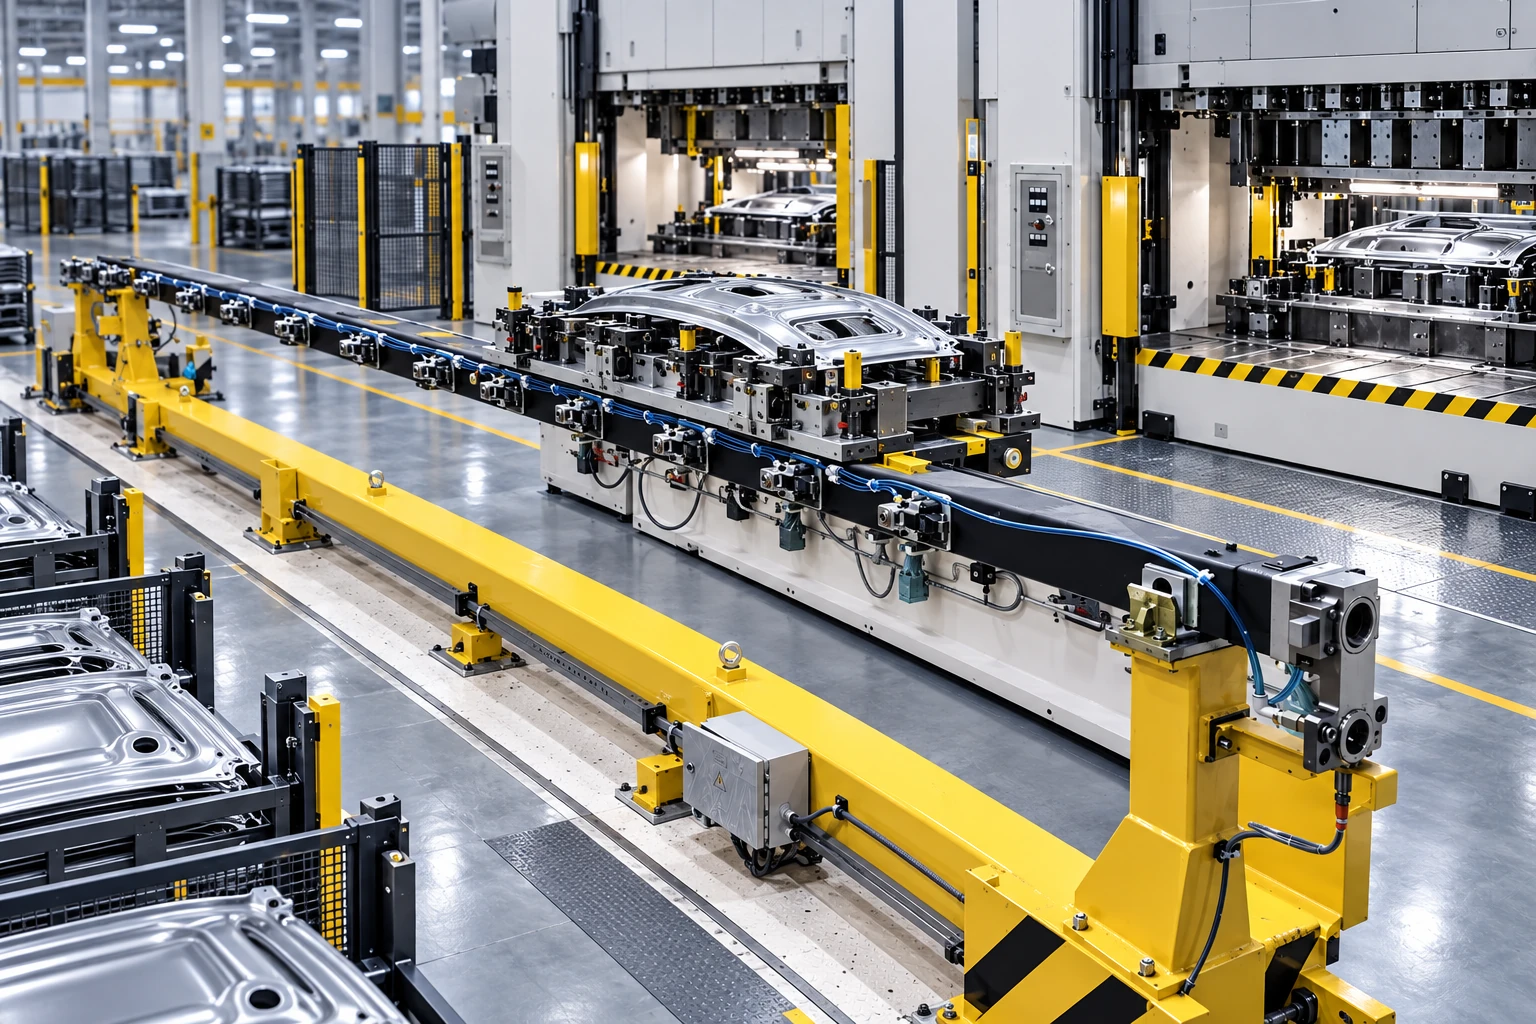
与机器人第六轴连接并协调运动,用于扩展压机间的水平传输范围,提升冲压线布局适应能力。
行程、负载、端部厚度和安装接口依据机器人与压机布局确定。
机械结构、伺服驱动、线缆和安全限位统一设计。
完成空载、带件、联线和节拍测试后交付。
典型项目参数:现有典型方案行程1750毫米、端部厚度161毫米、最大负载90千克。具体配置由工程师结合板件、设备接口和现场数据确认。
直线七轴与机器人第六轴物理连接并由机器人协调控制,板料的传输速度由机器人运动与七轴运动共同形成。
选型时重点核对压机中心距、有效行程、端部厚度、最大负载、端拾器总重、线缆拖链、安装基座和安全区域。
改造或国产替换项目还要确认原控制系统接口、程序逻辑、零位/限位、维护空间和停机窗口。
PROJECT CHECKLIST
01行程、负载、端部厚度和安装接口依据机器人与压机布局确定。
02机械结构、伺服驱动、线缆和安全限位统一设计。
03完成空载、带件、联线和节拍测试后交付。
04咨询时建议提供:机器人型号、压机间距、板件尺寸与重量、目标行程、节拍、控制系统和接口图
需要进一步确认?