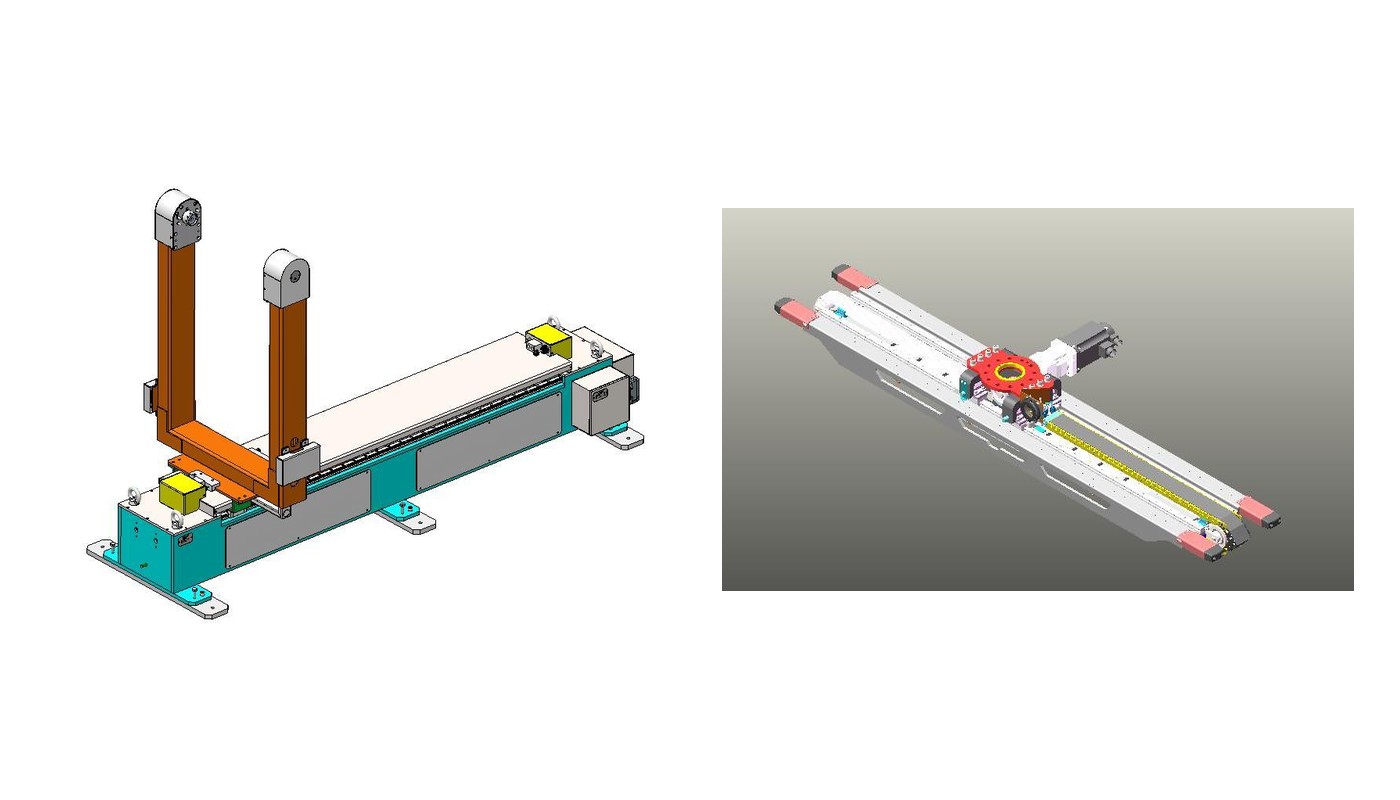
直线七轴通过增加一个受控的直线运动轴,扩展机器人在压机间的搬运范围。它不是独立于机器人的输送设备,而是需要与机器人轨迹、端拾器和压机节拍协同的传输系统。
直线七轴解决什么问题
当机器人本体行程不足或需要优化压机间直线搬运时间时,直线七轴可以扩展有效工作范围,并让板件沿更直接的路径完成传输。
系统设计需要把机器人运动、七轴运动和端拾器姿态作为一个整体,而不是分别校核。
速度来自协同而不是单轴叠加
板料传输速度来自机器人移动与直线七轴移动的协同。实际节拍还受到抓取释放、压机窗口、真空响应、板件稳定和安全互锁影响。
因此不能只比较某一个轴的最高速度,应使用完整节拍仿真和现场条件评估整线效果。
关键接口和参数
初步方案需要确认七轴行程、最大负载、端部厚度、机器人型号、安装基准和控制接口。对应示例产品的参数为 1750 mm 行程、90 kg 最大负载和 161 mm 端部厚度,这些仅属于该样机参数。
- ✓压机间距与目标行程
- ✓机器人、七轴和端拾器总负载
- ✓模具窗口与端部厚度
- ✓控制同步和安全区域
适配端拾器是系统的一部分
直线七轴端拾器需要兼顾轻量化、刚度、外形厚度和快换便利性。端拾器重心或支杆布置不合理,会直接影响高速搬运中的振动和轨迹稳定。