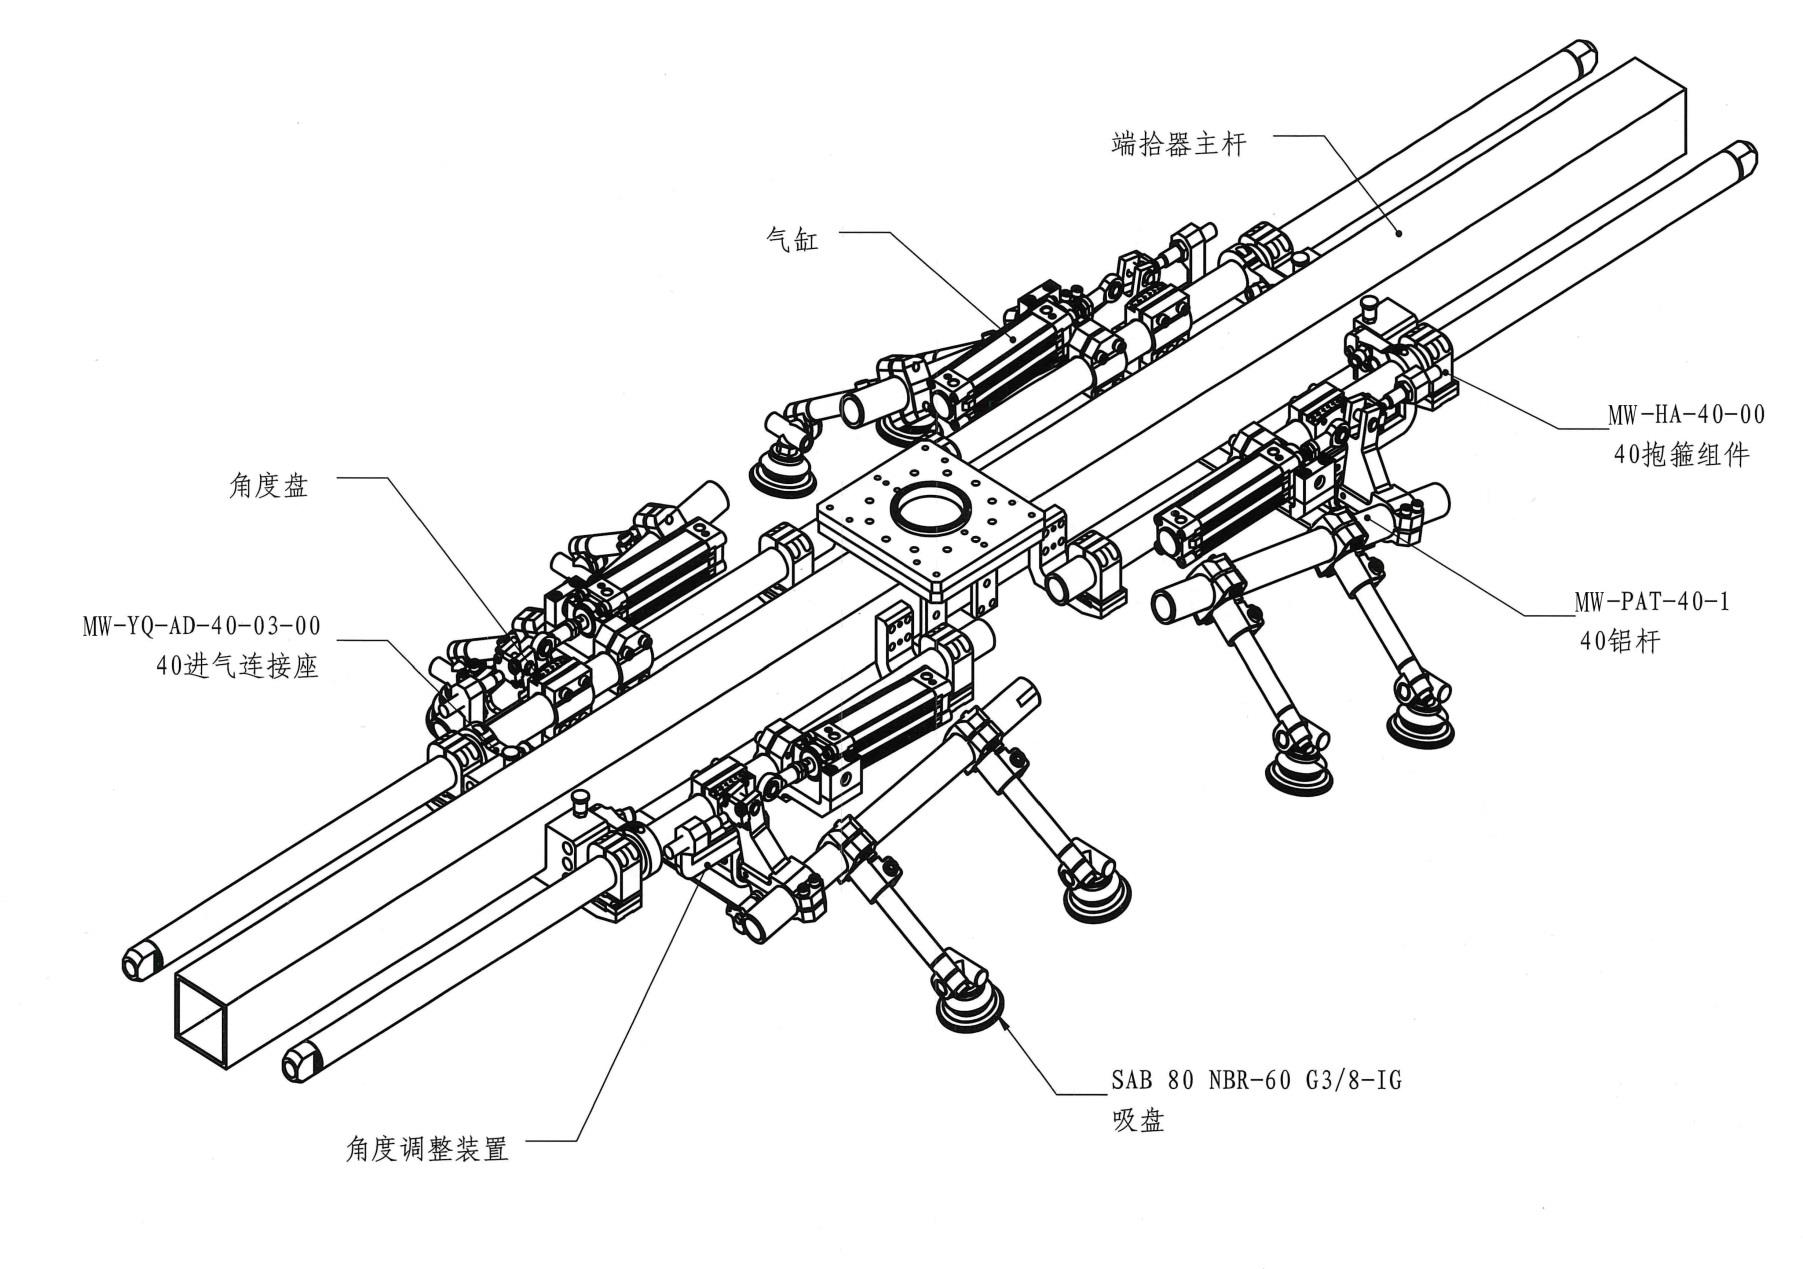
端拾器选型不是从吸盘数量开始,而是从整条生产线的运动方式和当前工位的动作目标开始。正确的顺序可以让主体、支杆、吸盘、真空元件和快换接口围绕同一个目标展开。
第一步:确认生产线形式
先确认设备属于六轴机器人线、直线七轴、旋转七轴、单臂、Crossbar 还是其他传输形式。不同系统对安装法兰、允许重量、端部厚度和运动包络的要求不同。
还应同步确认机器人型号、额定负载、压机间距、模具窗口和换型方式,避免端拾器设计完成后再被动调整接口。
第二步:拆解工位动作
拆垛关注分张、取料和双料检测;上料关注对中与首序定位;序间关注高速运动中的刚度和稳定;下料关注成品姿态、输送和装箱。
如果工位包含翻转、分离、旋转或一取多件,需要在方案阶段明确动作顺序和失效后的安全状态。
第三步:核对板件条件
板件尺寸、重量、材质、表面状态、温度和吸附区域直接影响主体形式、吸盘规格和真空回路。异形曲面和窄边区域还会影响支杆布置及吸盘角度。
- ✓三维数据与重心位置
- ✓钢板、铝板或混合生产
- ✓表面油膜、孔洞与曲率
- ✓单件、双件及多件搬运
第四步:把节拍和维护一起设计
高速工况不仅看静态承载,还要核对加减速、惯性、振动和真空响应。快换、插头、气管和吸盘等易维护部件应便于检查与更换。
最终输出应包含结构方案、接口清单、运动包络、关键元件、检测逻辑和需要客户确认的边界条件,而不是只给出一个产品名称。