一张平整的钢板或铝板,怎样变成汽车覆盖件,并最终装入料框?在机器人冲压线上,板料通常要经过拆垛、线首准备、上料、冲压、工序间搬运和下线装框。机器人负责取放与传输,压力机和模具完成成形,端拾器接触并抓取板料或工件;各设备按工艺顺序交换信号,才能让工序衔接起来。
不同产线的设备配置与传输形式并不完全相同。下面以一张板料的运动路线为线索,说明这些环节分别做什么,以及它们之间如何配合。
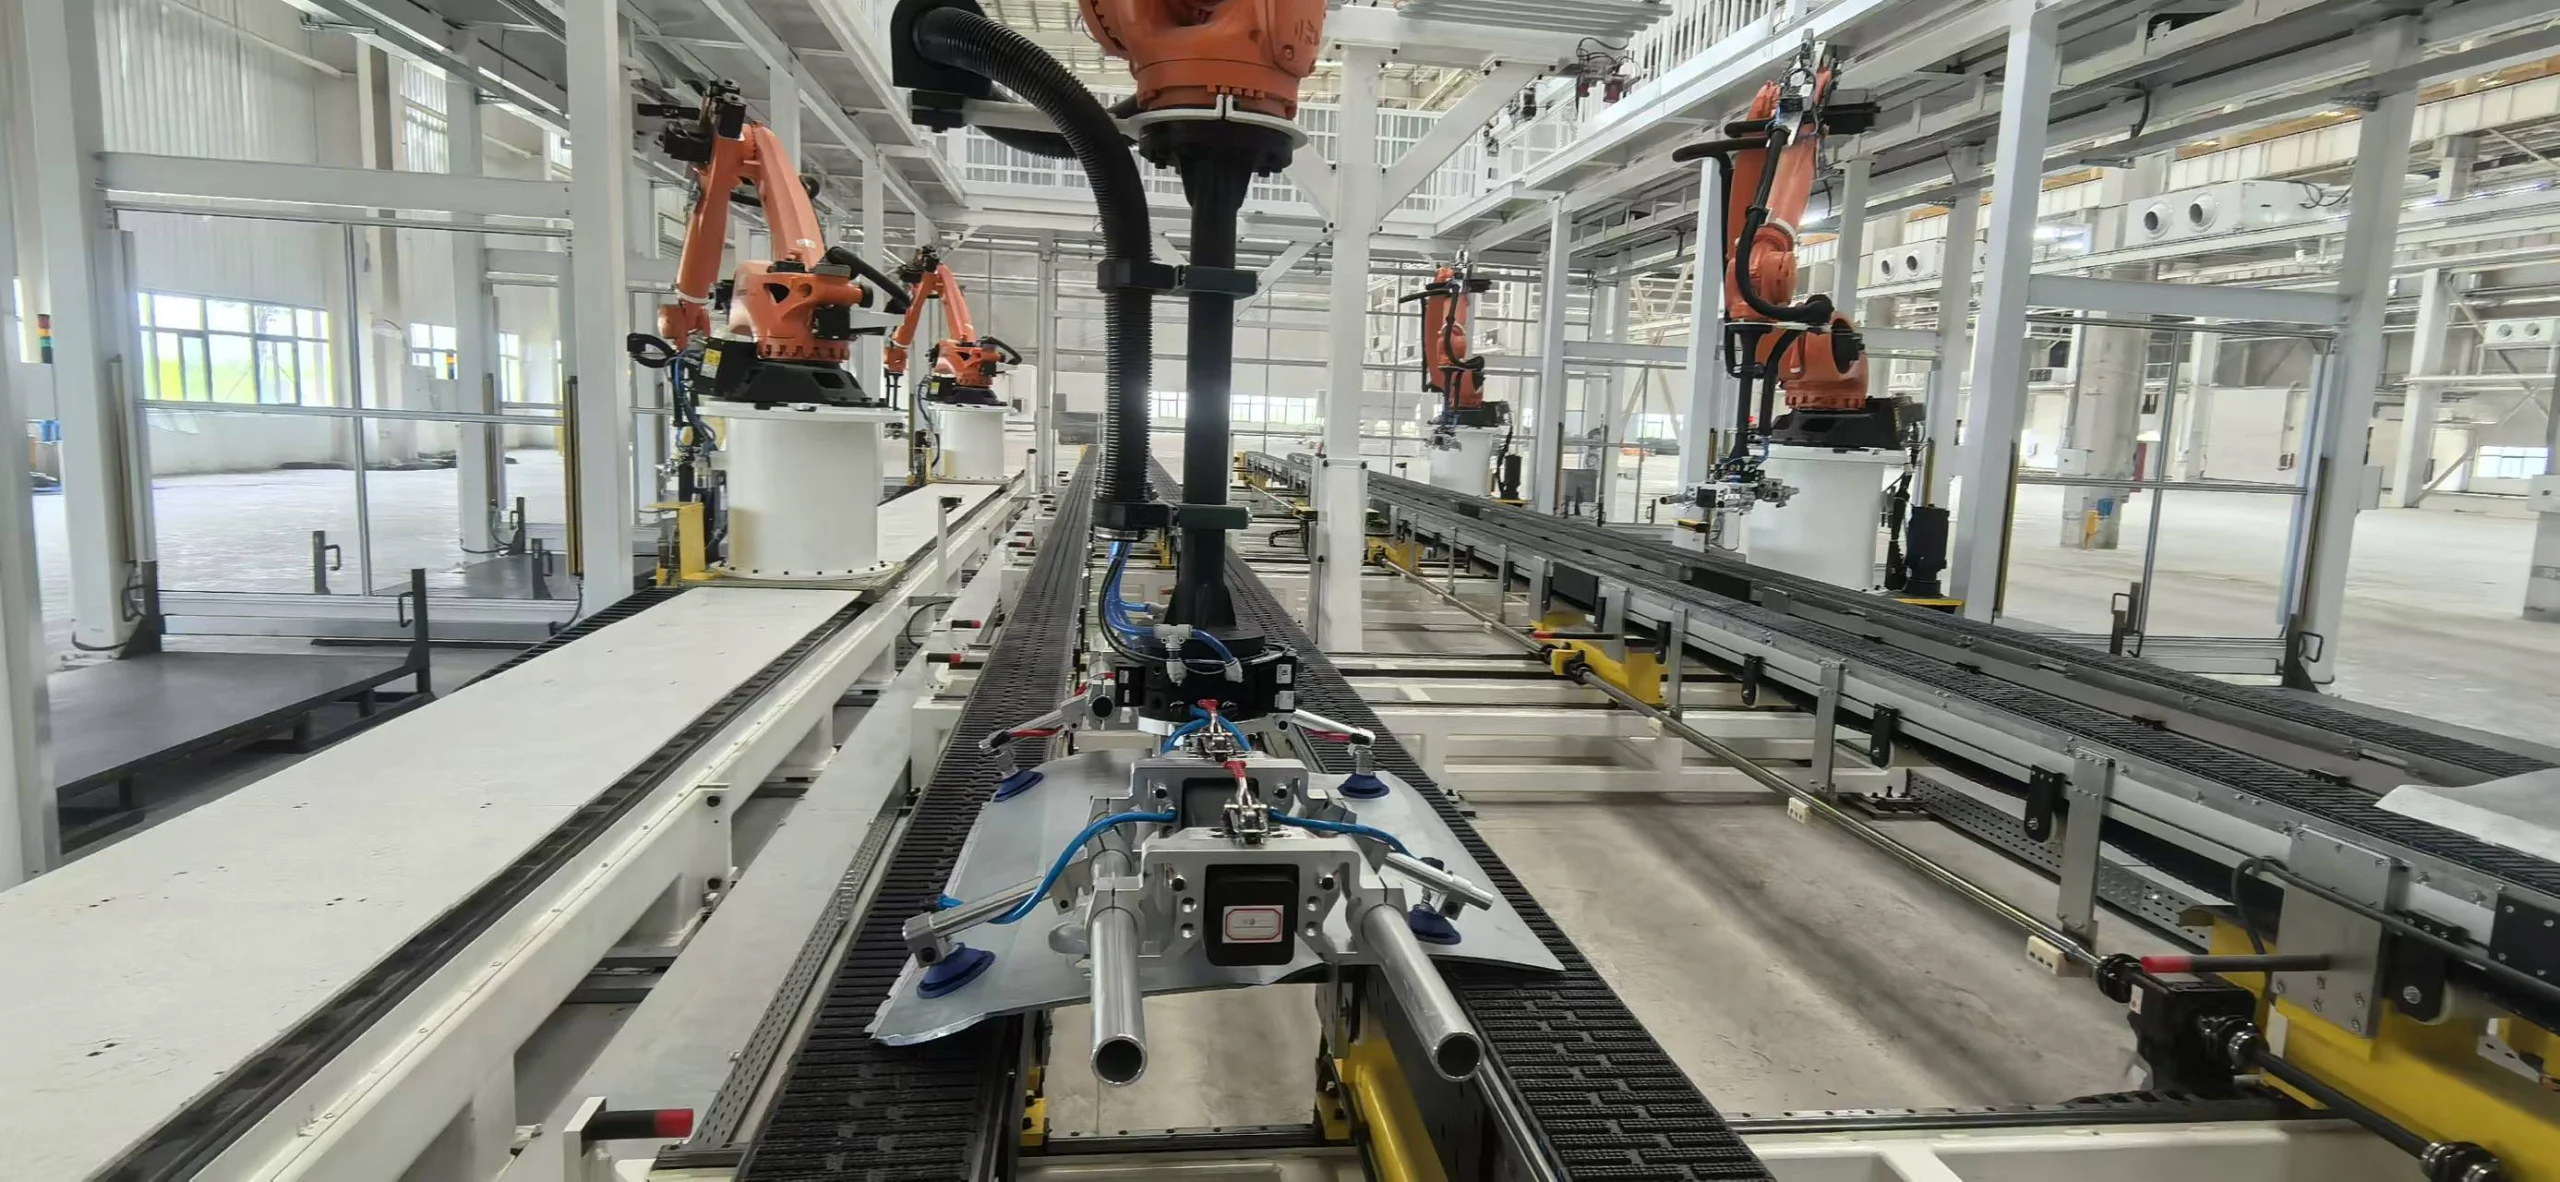
01拆垛:从料垛中逐张取料
冲压前,裁切好的钢板或铝板堆放在线首。拆垛设备需要将板料逐张取出,送往后续工位。“取出一张”要同时考虑板料材质、尺寸、厚度、表面状态和板料之间是否粘连。
如果两张板料一起进入生产线,后续上料和冲压就可能受到影响。因此,线首会根据工艺需要配置分张、双料检测等功能。钢板与铝板的分张条件不同:铝板不能直接采用普通磁力分张方式,实际方案可结合机械拨动、气动风刀等方式,并由板料条件和生产要求决定。
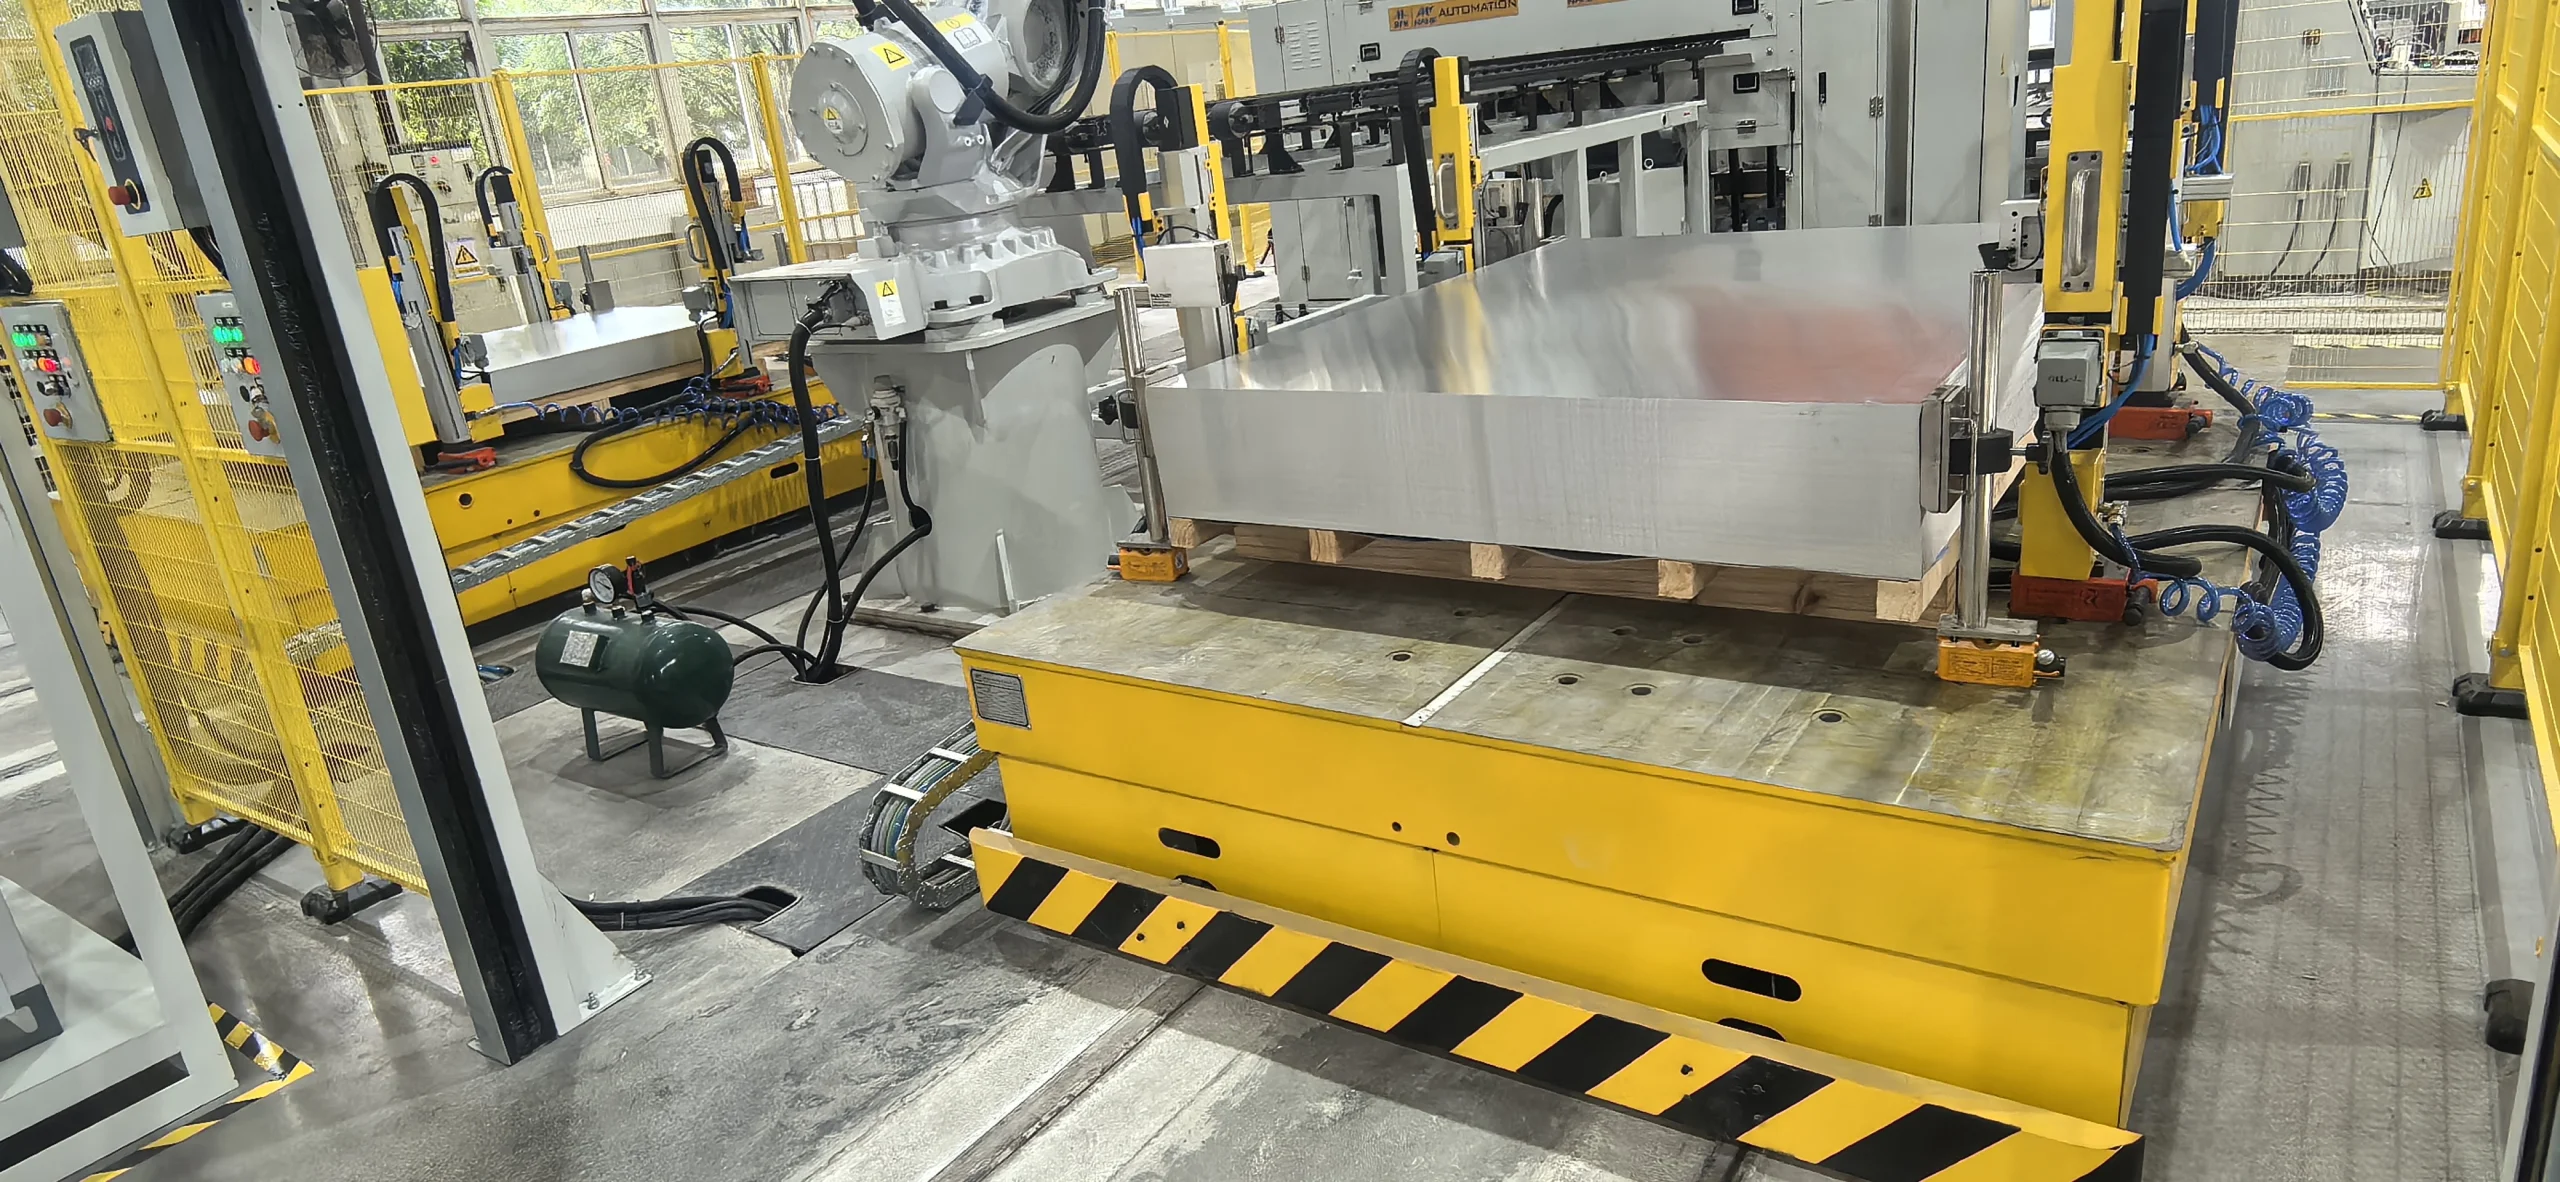
02线首准备:清洗、涂油与对中
板料逐张取出后,可能进入清洗、涂油或对中环节。清洗设备处理板料表面杂质和油污;涂油设备按工艺要求形成油膜;对中装置帮助板料在进入模具前处于合适位置。
这些设备不是每条冲压线都必须同时具备。是否配置、怎样排列,应结合板料材质、成形工艺和现场条件确定。线首的任务也不只是把板料送到压力机前,更要为稳定上料创造条件。
03上料:机器人将板料送入首台压力机
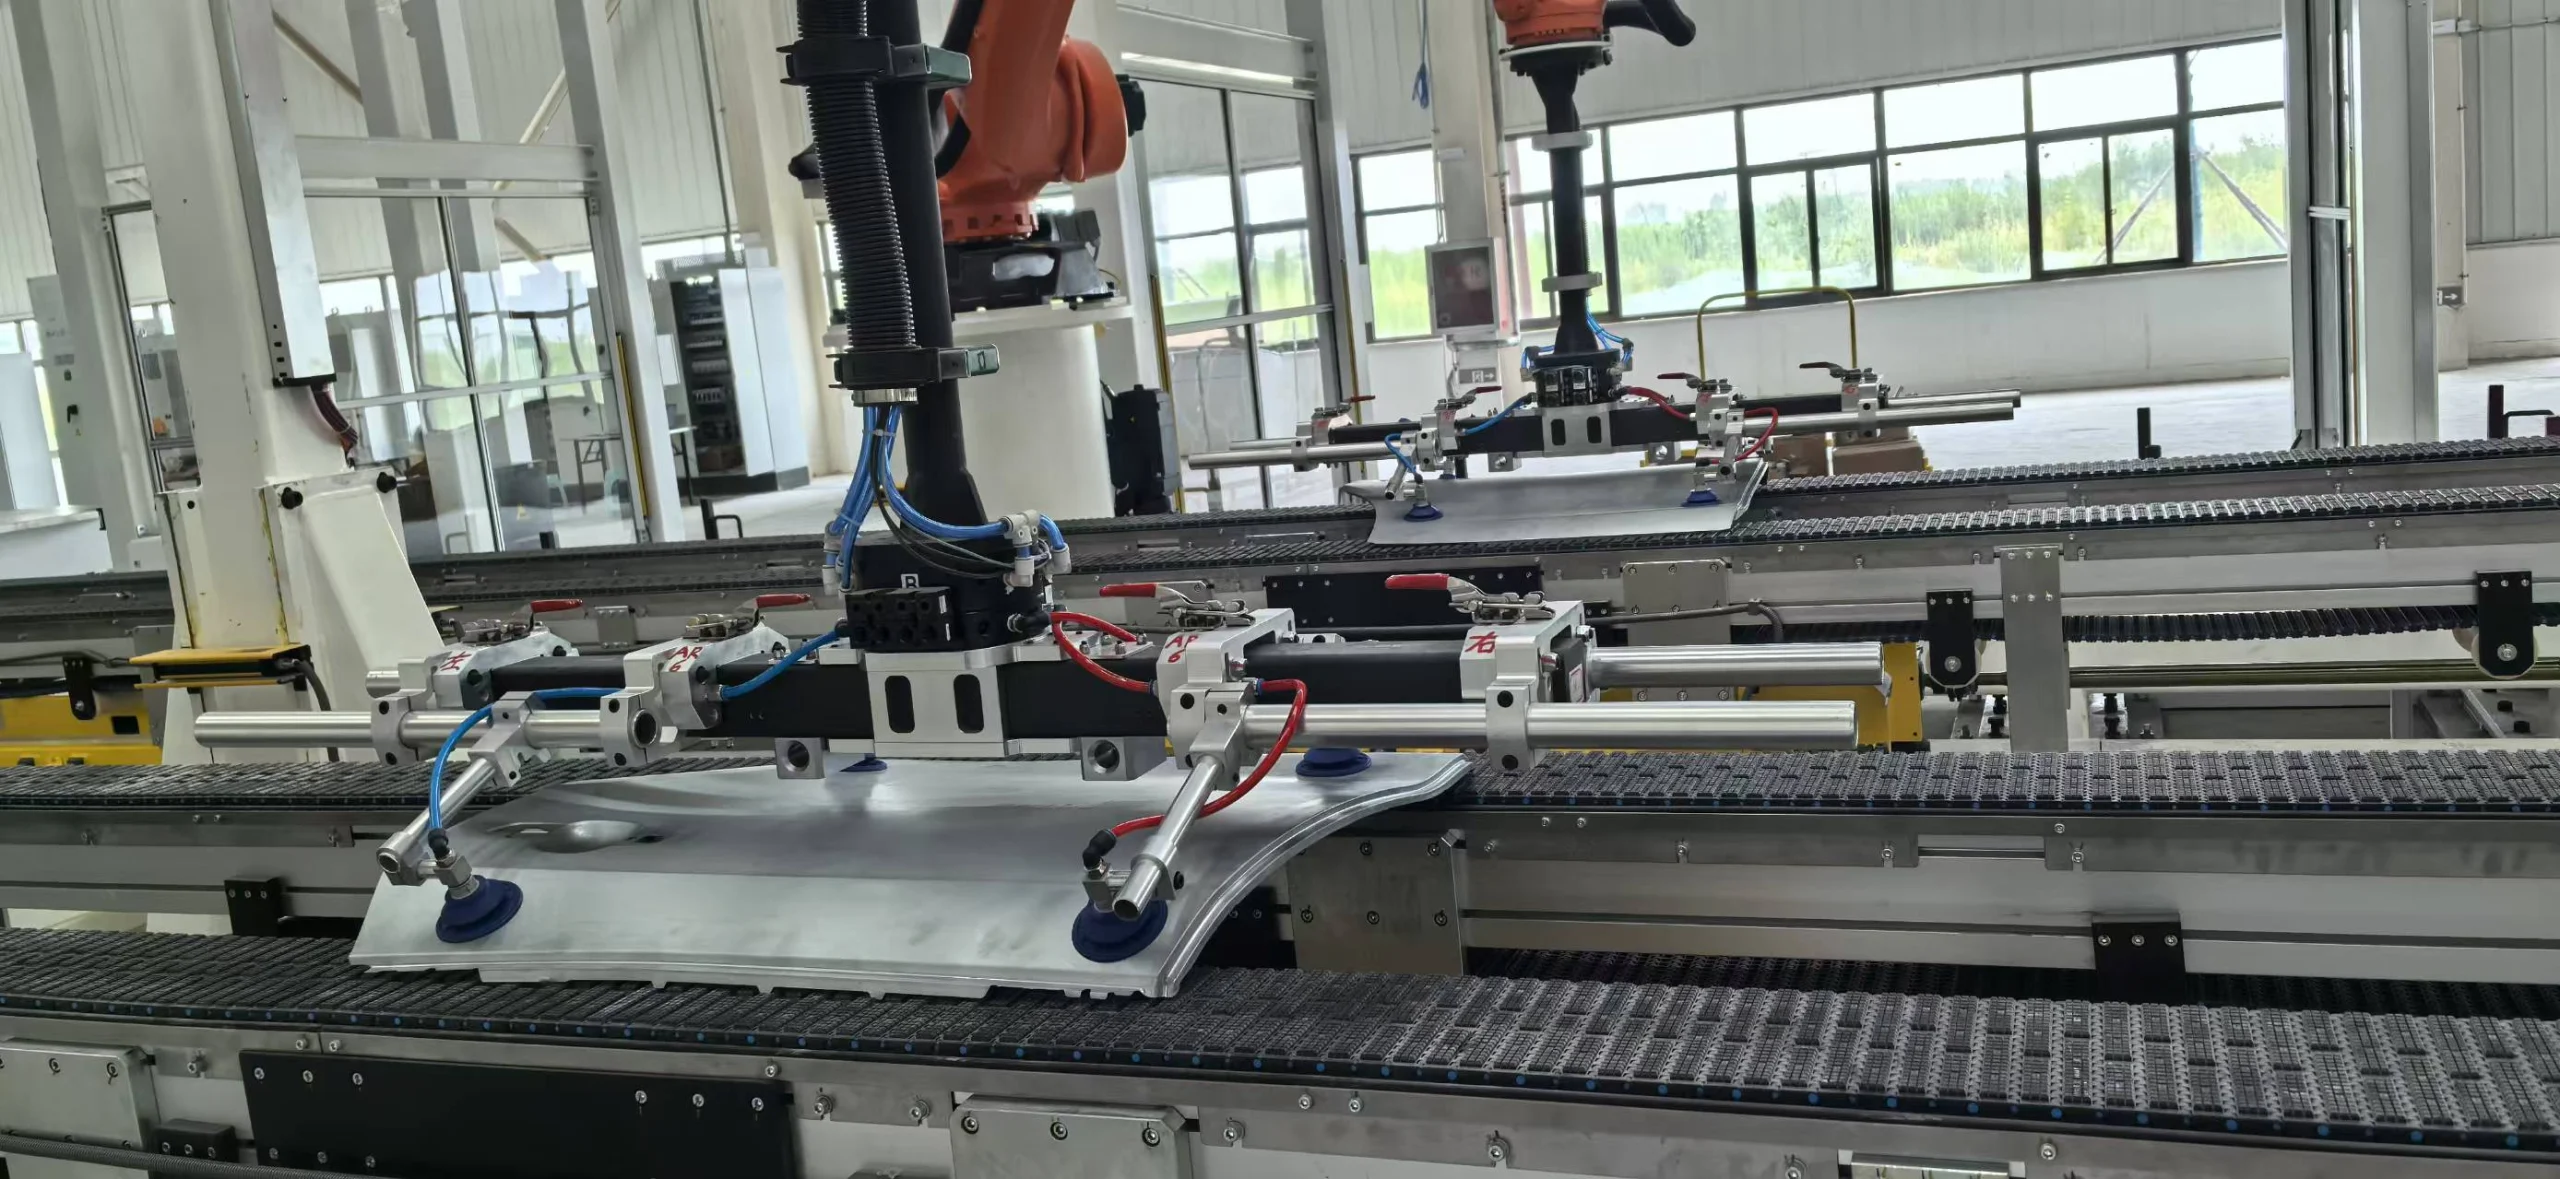
完成线首准备后,机器人通过端拾器抓取板料,并送入第一台压力机。端拾器并不等于单个吸盘;它通常由框架、连接件、支杆、吸盘、真空元件、管路及检测元件等组合而成。
端拾器结构需要根据板料重量、尺寸、形状、可抓取区域和重心位置确定,同时核对机器人负载、运动轨迹、模具窗口、压力机内部空间、目标节拍和换型要求。板料放到指定位置后,机器人退出作业区域,相关状态确认完成,压力机才能按设定逻辑动作。关于端拾器的结构与应用,可继续查看冲压线端拾器。
04冲压:由多道工序完成零件成形
复杂的汽车覆盖件通常不是一次冲压完成的。依据零件和模具方案,生产过程可能依次包含拉延或成形、修边、冲孔、翻边及整形等工序。
- 拉延或成形:将平整板料加工成立体形状。
- 修边:去除多余边缘。
- 冲孔:加工安装孔、定位孔等结构。
- 翻边或整形:处理边缘结构,修正局部形状。
这只是常见工序示例,并非所有零件都按同一顺序加工。每道工序结束后,工件需要被取出并送往下一工位,具体工艺路线以零件和模具方案为准。
05工序间搬运:让压力机与机器人按节拍配合
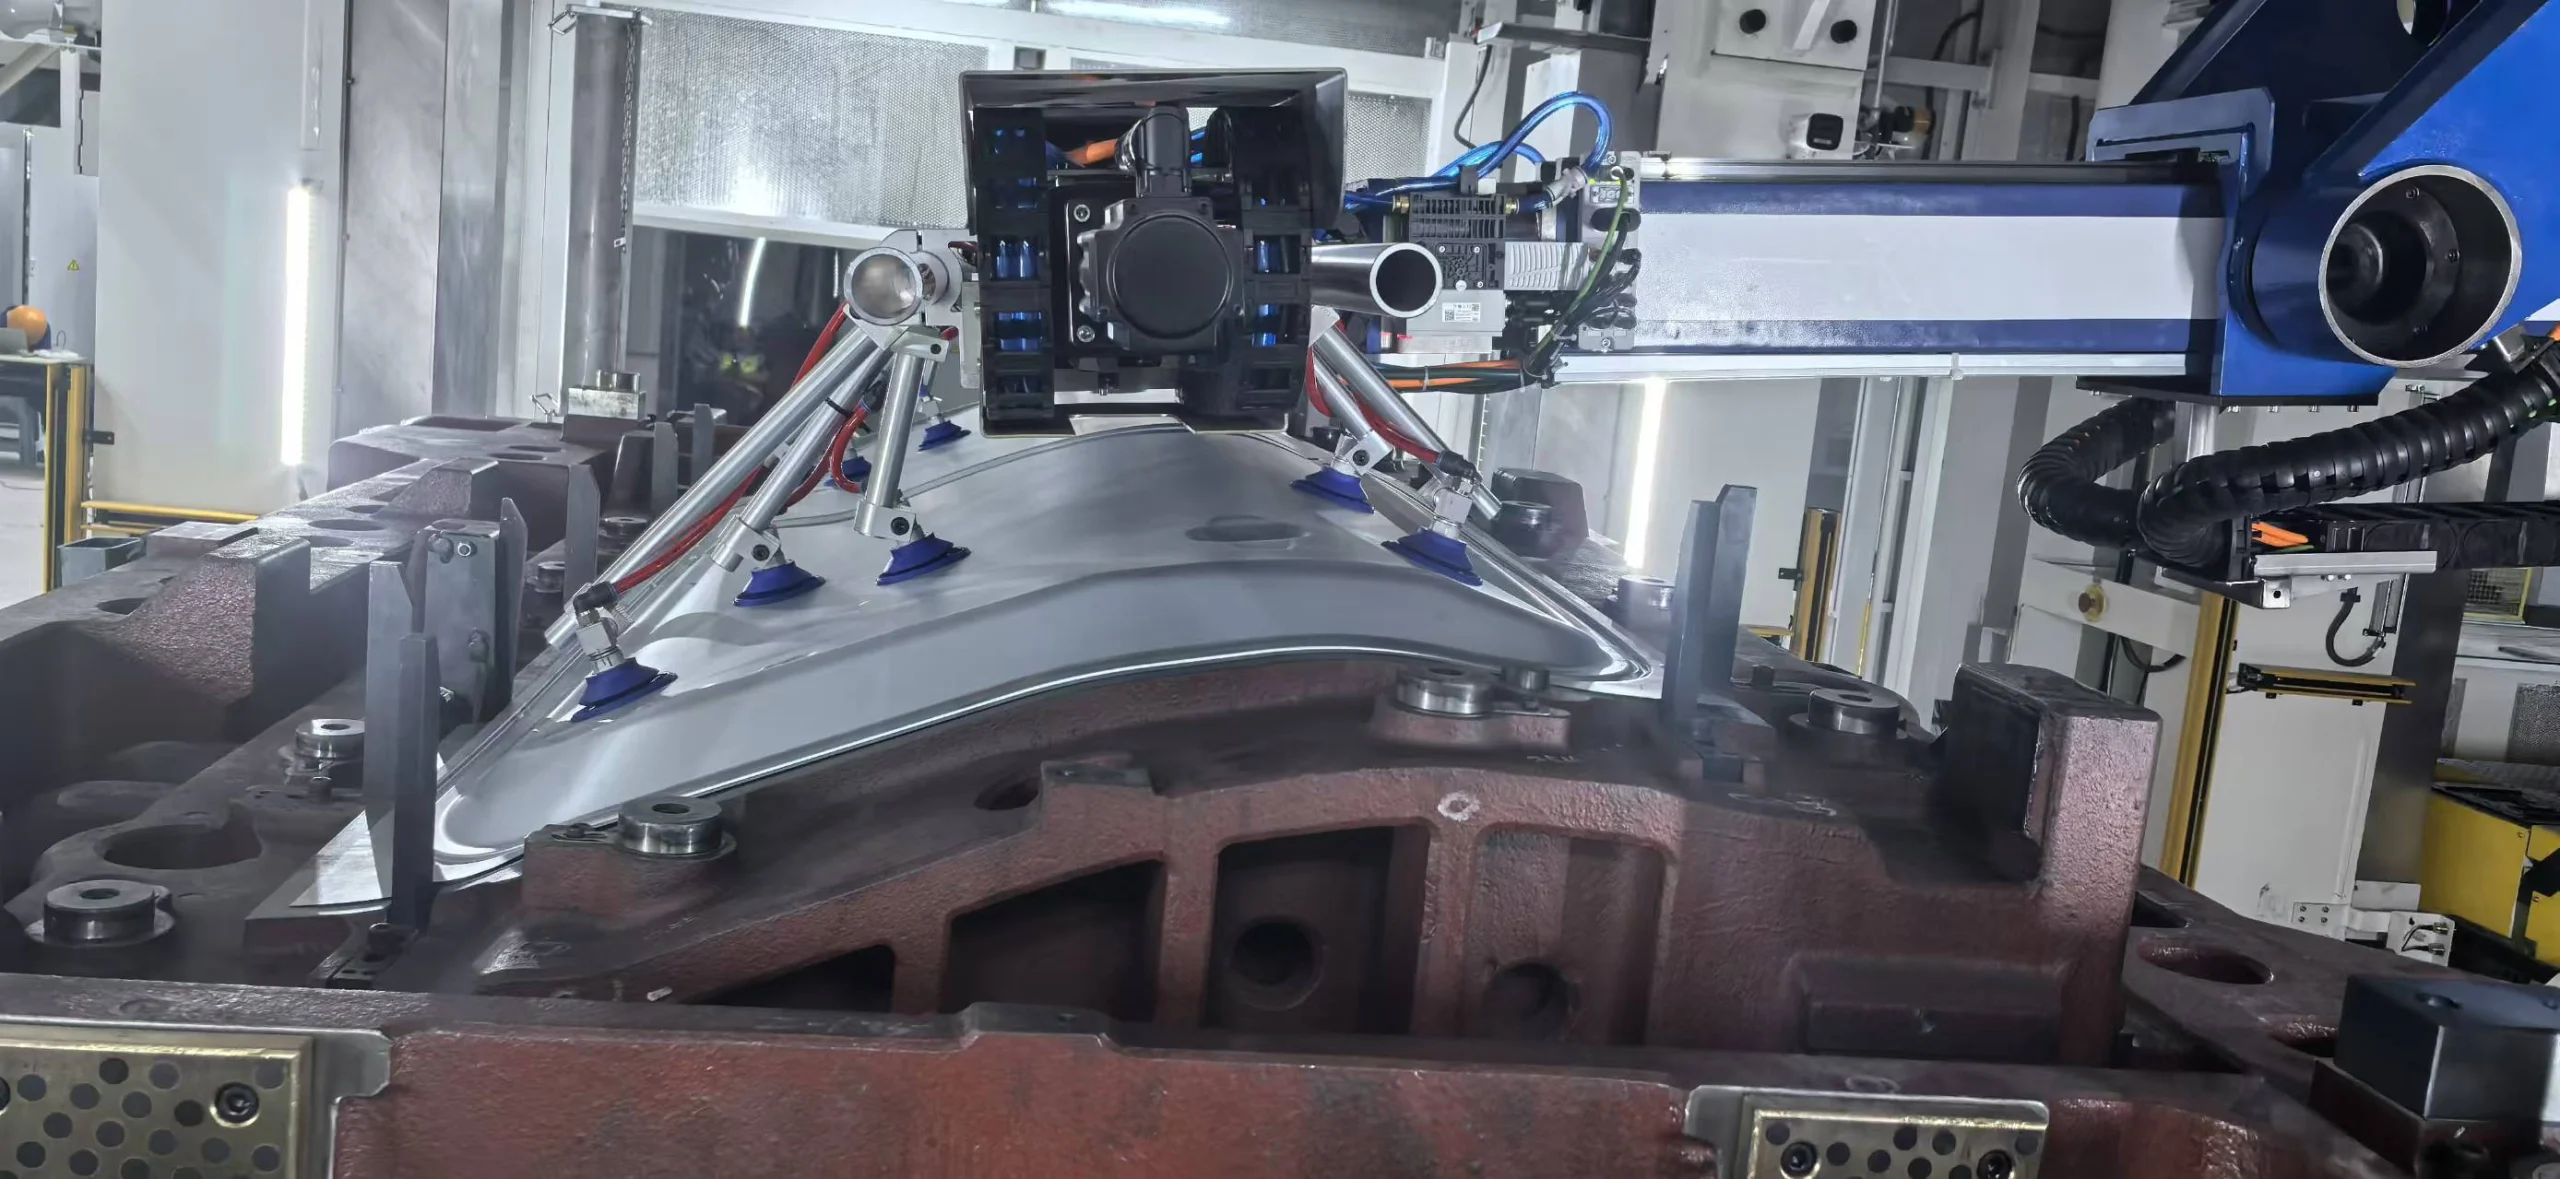
一次搬运可能包含进入压力机、抓取、确认抓取状态、取出、传输、放入下一工位、释放以及退出作业区域。机器人、端拾器、真空系统、传感器和压力机需要在各动作节点交换信号。
因此,机器人单独运动得快,不等于整条线就能稳定运行。等待时间、抓取状态、工件位置和动作同步,都会影响工序衔接。评价产线运行状态,应看完整循环,而不能只看某一台设备的速度。
06下线与装框:把成形件送出并有序存放
完成最后一道冲压工序后,工件由机器人或线末输送设备送出压力机区域。随后可能经过检查、输送、分类和装框,再转入后续生产环节。
线末方案需要考虑工件外观保护、摆放姿态、料框结构及后续转运方式。冲压动作结束并不意味着流程完成;成形件稳定下线、按要求装入料框,才完成这一轮从板料到工件的传输。
从单台设备到完整流程
一条机器人冲压线涉及的不只是机器人和压力机。拆垛与线首输送、清洗和涂油、端拾器、工序间传输、线末输送及料框等环节,都需要围绕工件条件与现场空间进行匹配。不同产线可采用不同的机器人与传输配置,不能把某一种设备布置当作所有产线的标准答案。
摩文围绕汽车冲压自动化提供端拾器及相关设备,并开展冲压线体升级改造等服务。若需讨论新线配置或现有产线改造,可先整理工件尺寸、重量、材质、工艺流程、目标节拍及现场设备条件,再通过网站联系我们沟通具体需求。