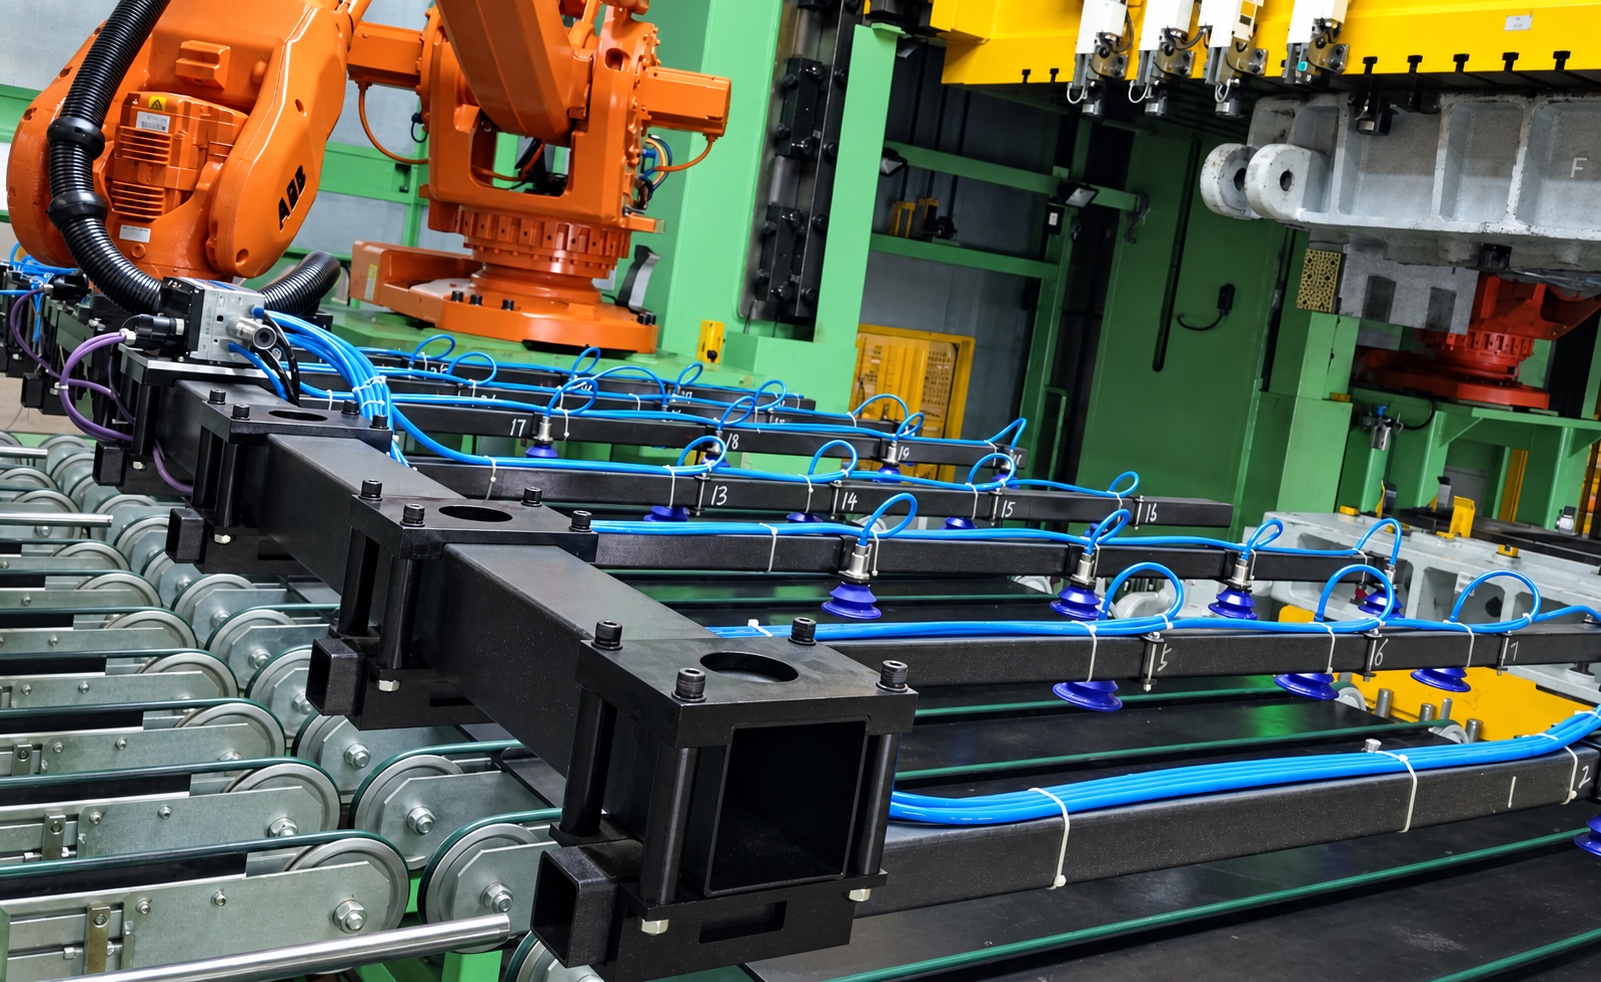
端拾器不是单一规格的抓具,而是根据生产线形式、工位动作、板件条件和节拍目标定制的末端执行系统。先明确它在产线中的任务,再谈结构和型号,能够减少选型偏差。
按工位任务划分端拾器
拆垛端拾器负责从料垛取料,通常需要兼顾磁力分张、真空检测和双料识别;上料及对中端拾器需要把板料稳定送入首台压机,并与对中机构或视觉系统配合。
压机间端拾器用于序间传输,重点是厚度、刚度、吸盘响应和运动稳定性;下料及装箱端拾器则要结合成品姿态、输送方向和料框空间确定结构。
- ✓拆垛取料与双料检测
- ✓上料、对中与首序定位
- ✓压机间高速传输
- ✓下料、翻转与装箱
按生产线形式匹配结构
六轴机器人线、直线七轴、旋转七轴、Crossbar 高速线、单臂线和其他传输系统,对端拾器的接口、外形厚度、重心和换型方式要求不同。
同一工位名称并不代表可以直接共用结构。机器人法兰、快换形式、压机间距、模具窗口和板件姿态都需要在设计前确认。
- ✓六轴机器人生产线
- ✓直线或旋转七轴生产线
- ✓Crossbar 与单臂高速线
- ✓特殊翻转、分离及热冲压工位
选型前必须确认的输入
基础输入应至少包括板件三维数据、尺寸、重量、材质、吸附区域、目标节拍、机器人或传输系统型号、快换接口以及现场空间限制。
钢铝混合线、表面有油、板件温度较高或存在异形曲面时,还需要单独验证分张方式、吸盘材料、真空回路和安全冗余。
端拾器的边界由工况决定
样本型号和参数可用于建立初步方向,最终结构仍应结合图纸、仿真、节拍和现场接口确认。把工位任务、板件条件和线体限制一次讲清楚,通常比先指定一个型号更有效。