端拾器抓不稳,不能只看零件是否合格。吸盘贴合与抓取位置、气路连接、支杆和连接件紧固,以及吸附建立与搬运动作的衔接,都值得检查。装配是排查的一环,还需结合选型、供气、工件表面和机器人动作综合判断。
端拾器零件检查过了,没有发现问题,可一到调试,工件还是晃,甚至反复掉件。来回调整,进度也跟着受影响。这时候,现场装配值得仔细查一遍。
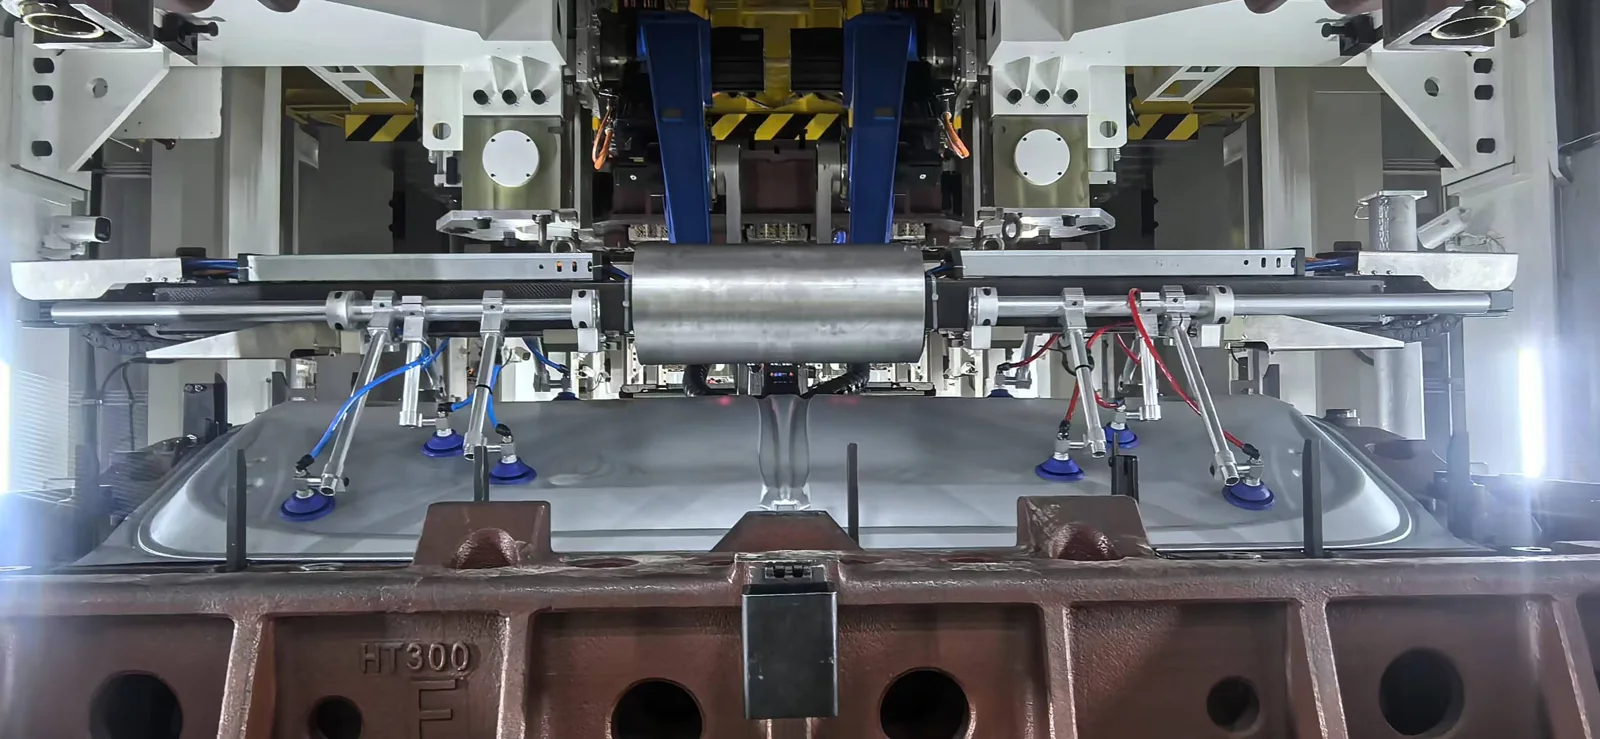
端拾器抓不稳,先核对这五项
| 检查项 | 现场核对内容 |
|---|---|
| 吸盘贴合与位置 | 是否充分贴合工件,是否符合设计并与工件重心匹配。 |
| 模具精定位与取件 | 结合精定位位置检查吸盘布置,观察取件时是否存在卡料或拉扯。 |
| 气路连接 | 接头是否接牢,管路是否折弯,运动中是否受到拉扯。 |
| 支杆与连接件 | 调整后是否按要求紧固,运行中位置是否发生变化。 |
| 实际动作验证 | 吸附建立、取件、搬运、释放与放置是否衔接正常。 |
以下检查应在符合现场安全要求的条件下,由技术人员结合工况确定测试条件和验收要求。
1. 零件合格,为什么装好后仍可能抓不稳?
端拾器要稳定工作,三个环节缺一不可:设计合理、加工质量合格、现场装配到位。设计确定抓取位置和结构,加工保证零件符合要求,装配则要把这些要求落实到实物上。位置、角度或连接出了偏差,即使零件本身合格,也可能抓不稳。
如果还需要了解工位与端拾器形式的匹配,可先阅读如何根据冲压工序选择端拾器,再结合现场异常判断排查范围。
2. 吸盘位置与贴合:不能只看哪里方便安装
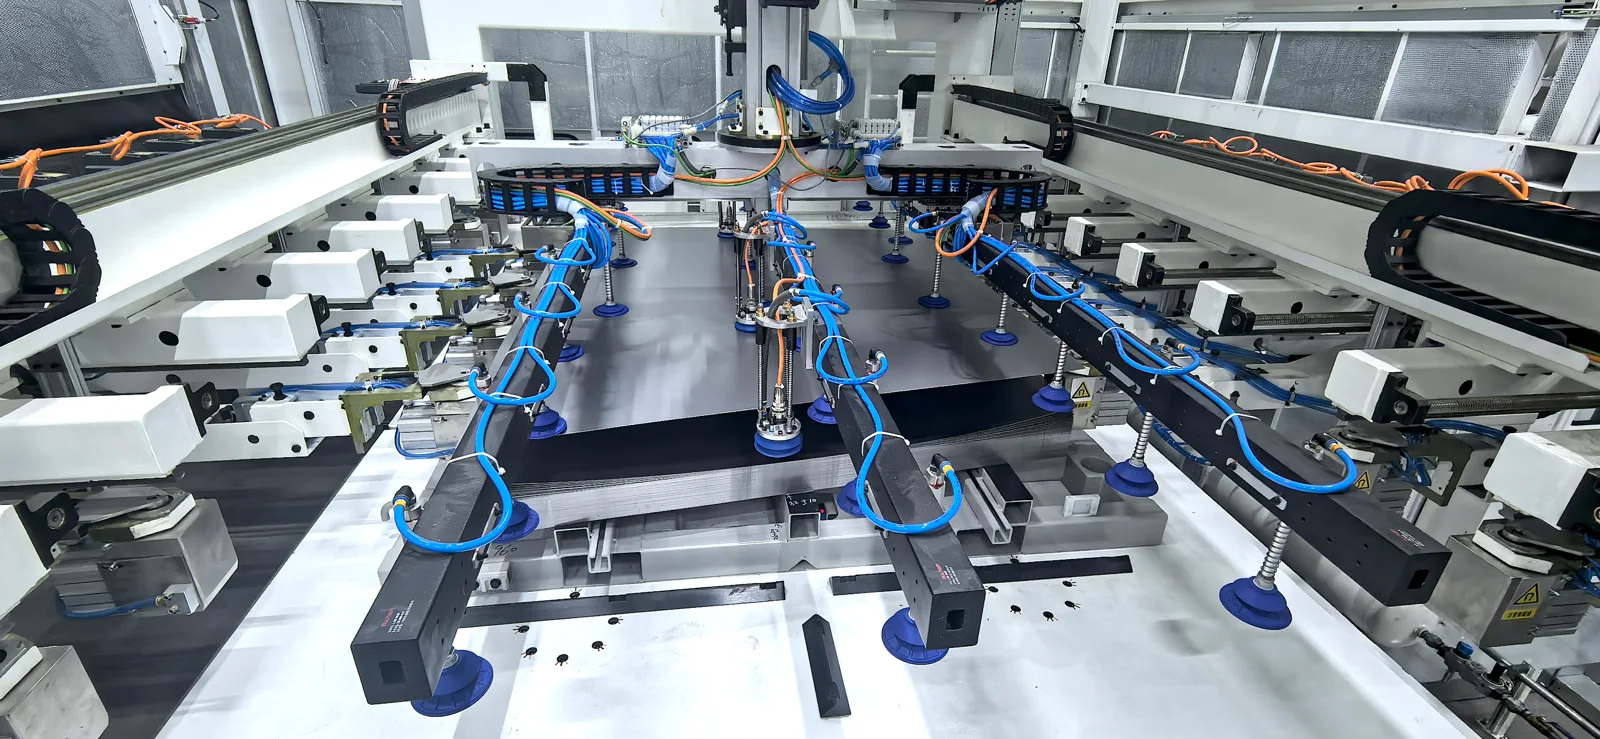
吸盘接触到工件,还要检查是否充分贴合,抓取位置是否符合设计、是否与工件重心匹配。尤其是尺寸较大、形状不规则的冲压件,更不能只凭安装方便来布置吸盘。
有些问题在静止时不明显,机器人一抬升、转向或加减速,工件就可能偏转、晃动。因此,位置调整后还要结合实际动作检查,不能吸起来一次就算装好了。
还要特别注意模具上的精定位位置。如果模具有精定位结构,通常需要结合精定位位置布置吸盘,避免工件在抓取过程中受到拉扯。吸盘没有覆盖到合适的抓取位置时,即使其他位置已经吸住,工件也可能在取件过程中偏移,甚至掉件。具体布置仍需结合工件形状、模具结构和实际动作确认。
3. 气路与连接件:排查漏气、折弯和松动
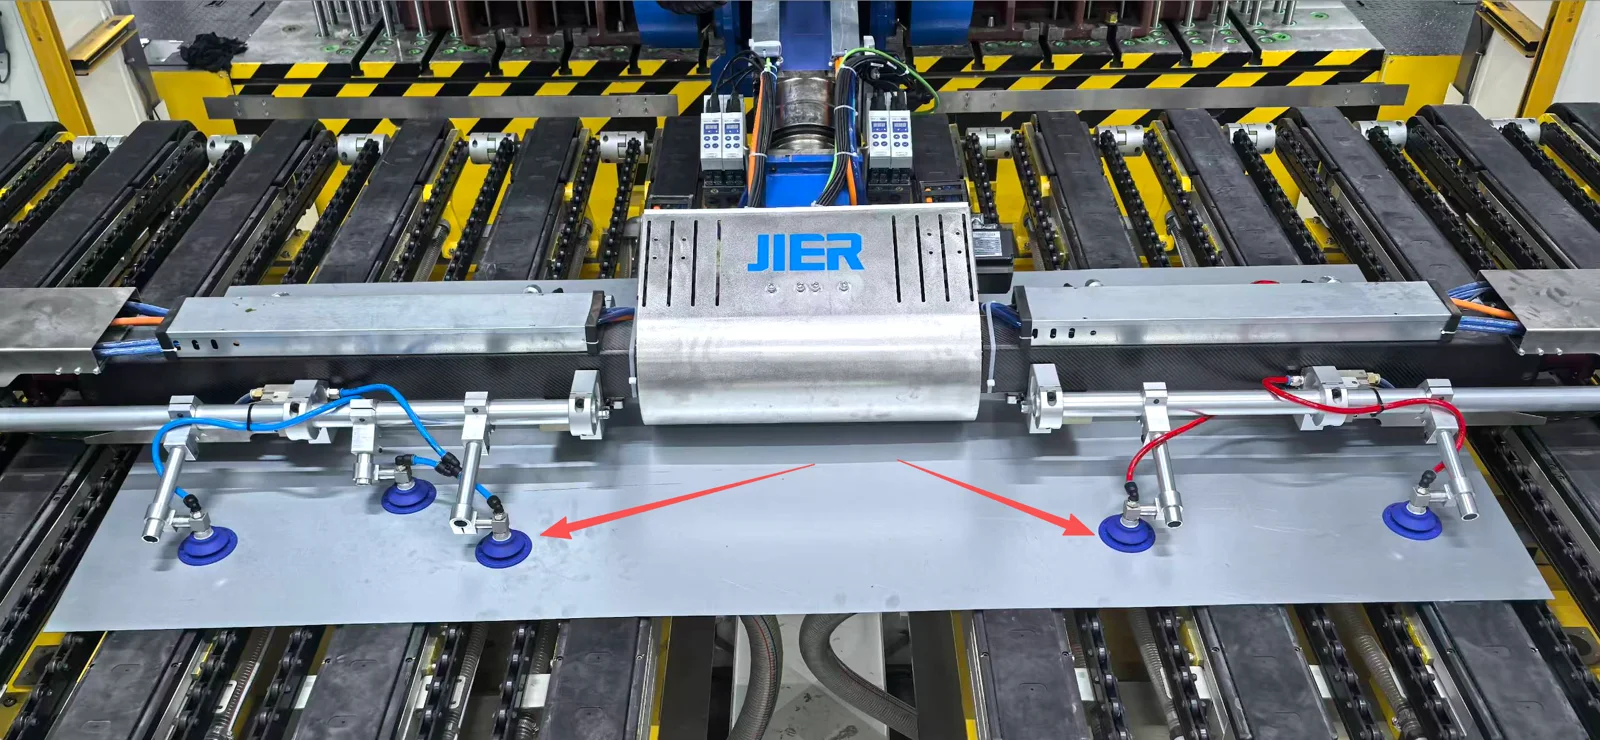
接头是否接牢,管路有没有折弯,运动时会不会被拉扯,这些都要在装配时检查。漏气可能影响真空建立和保持,造成抓取不稳;如果异常只在某个动作中出现,排查还会更费时间。
支杆和连接件调整后,也需要按要求紧固并复查。如果运行中位置发生变化,原本贴合的吸盘就可能偏离,影响后续抓取和放置。提前查清这些问题,能减少调试时反复拆装、查漏和调整的麻烦。
4. 动作验证:静止吸得住,不等于搬运稳定
静止时能吸住,不代表搬运过程就一定稳定。还要观察模具是否存在卡料,以及卡料发生时的动作速度。有些卡料并不明显,动作较慢时可能不容易暴露;当机器人动作加快,吸盘刚贴到板料就立即开始搬运,如果吸附还没有完全建立,工件就可能被拉扯、偏移或掉落。
因此,调试时不仅要看“能不能吸住”,还要检查吸附建立、取件和搬运动作之间是否衔接顺畅。
调试应在符合安全要求的条件下,按设定动作检查工件有无异常偏转或抖动、管路有无拉扯,以及抓取、释放和放置是否正常。具体测试条件和验收要求,由技术人员结合工况确定。
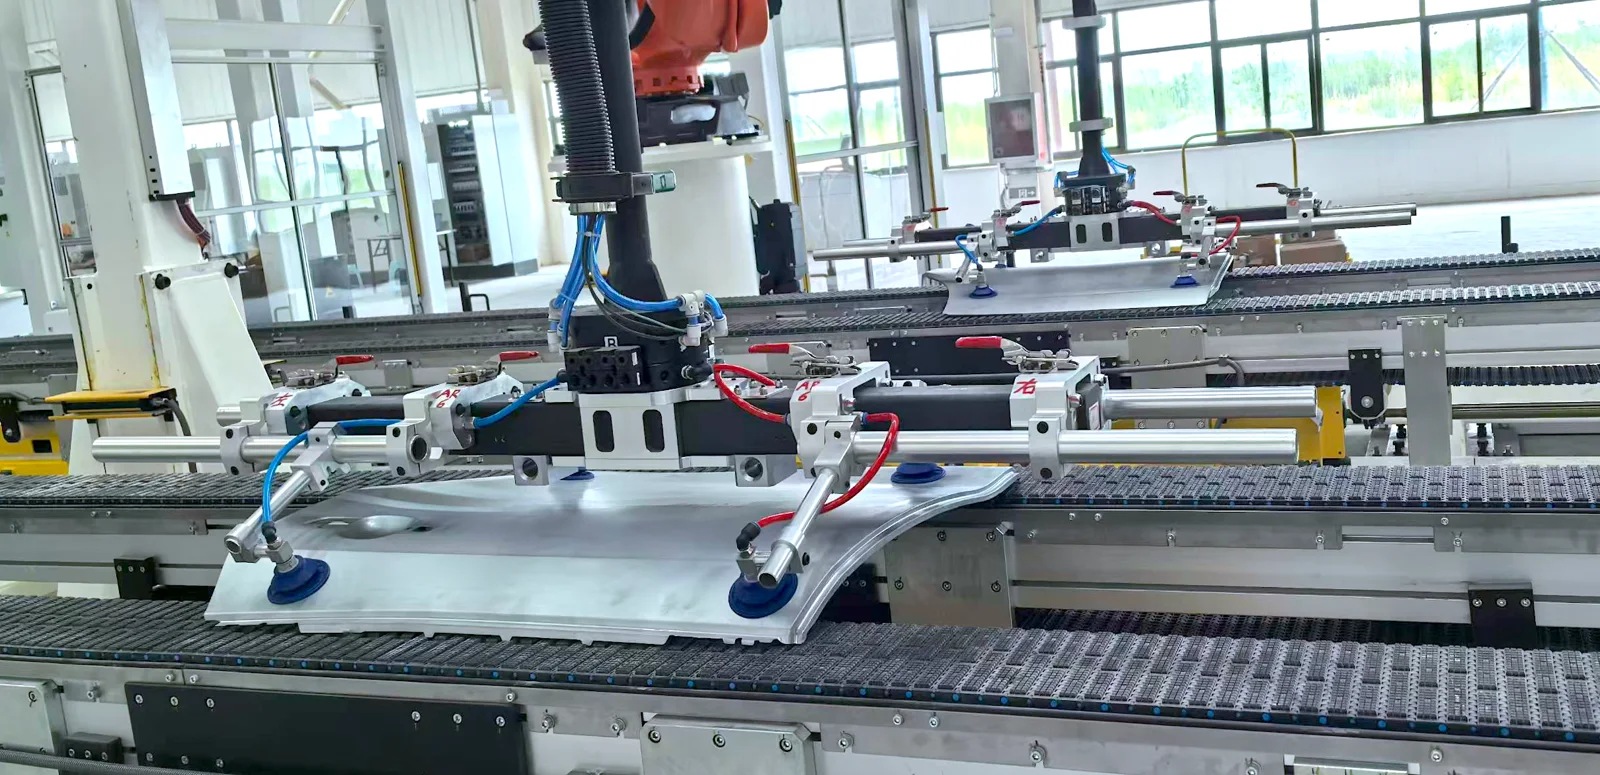
掉件、抖动也可能涉及选型、供气、工件表面或机器人动作。检查装配是排查的一环,不能看到异常就直接认定是装配问题。要了解工序之间如何配合,可继续阅读机器人冲压线工作流程。
5. 采购与交付:把装配和验证责任问清楚
无论采购零件还是整套端拾器,都建议提前明确:谁来装配,谁负责现场调整,装好后按什么要求验证。这些事项提前对齐,有助于减少调试受阻后再反复协调的时间。设计、加工和现场装配都做到位,端拾器才有稳定工作的基础。